最新发布第2页
工业机器人编程与通讯教程 · 第2页
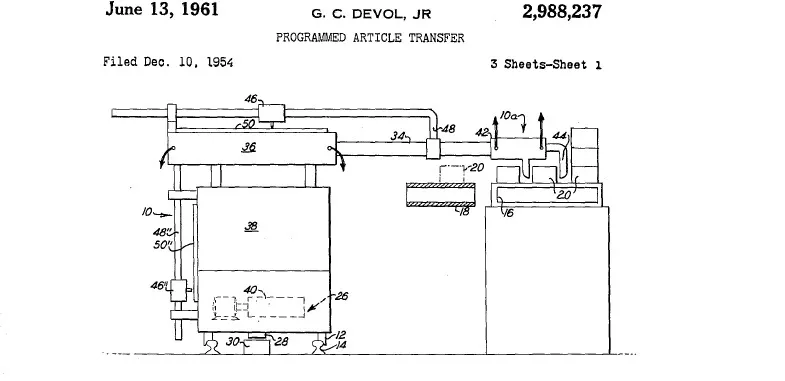
工业机器人发展史,上世纪70年代至今
回顾工业机器人发展史:从 Unimate 液压臂诞生,PUMA 电动臂突破,到 ABB/KUKA/FANUC 等欧日品牌崛起,了解关键技术、公司与市场变迁。
 2025年7月7日
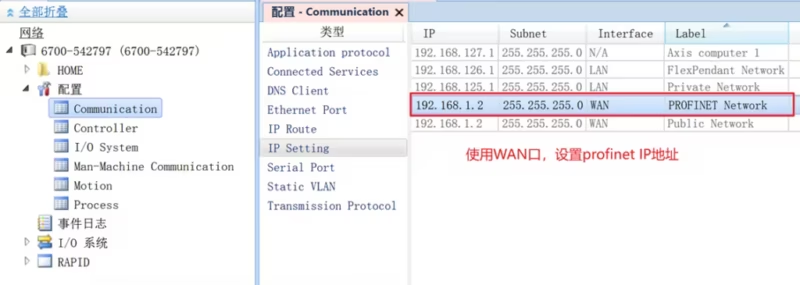
ABB机器人nfs、socket、robotstudio远程及profinet共用X6-WAN口
配置指南:使 ABB 机器人 X6 WAN 口同时支持 Profinet 和 NFS/Socket/RobotStudio 连接。详解公共网络设置、IP规则、所需选项 (616-1, 614-1) 及常见问题。
2025年7月10日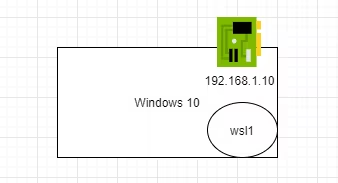
wsl安装ROS引导ABB机器人运动
指南:使用 WSL1 (网络配置比WSL2更简单) 安装 ROS,成功通过 127.0.0.1 连接 ABB RobotStudio 并引导机器人运动。解决在 Windows 上运行 ROS 与 ABB 仿真的通讯难题。
2025年7月7日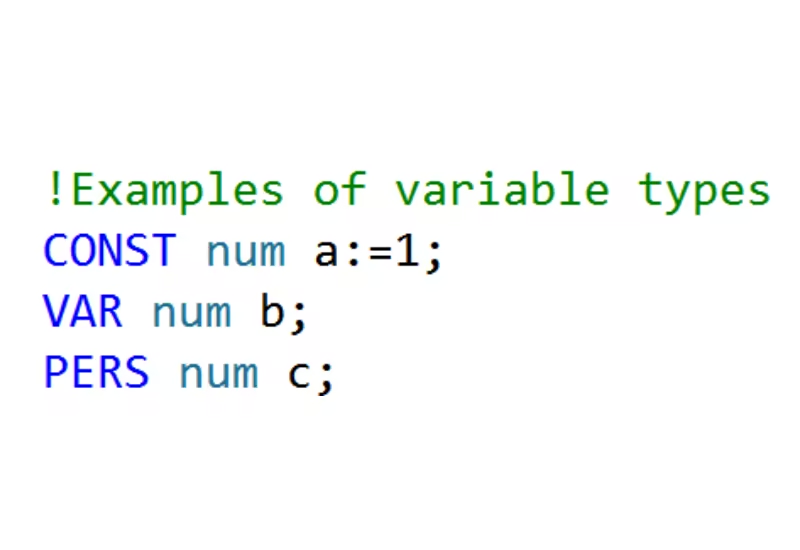
ABB机器人数据声明三种类型
详解 ABB RAPID 数据类型:CONST (常量,不可改)、VAR (变量,指针重置丢失)、PERS (可变量,持久保持,可跨任务)。理解三者区别,优化机器人程序。
2025年7月10日


zuodianshier
2026年9月13日0
时间有点久,还需要吗