最新发布第2页
工业机器人编程与通讯教程 · 第2页
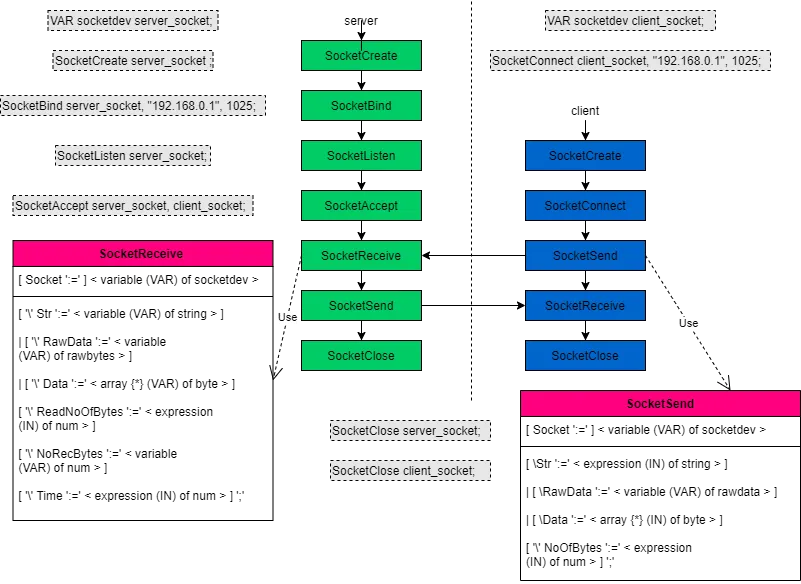
ABB机器人socket通讯的3种方式及解析详解
详解 ABB Socket通讯3种方式:用 RAPID 处理 String(字符串), Byte(字节数组), RawData(二进制)。含代码示例,重点解析 RawData 收发(包头/分包)机制。
 2025年7月9日
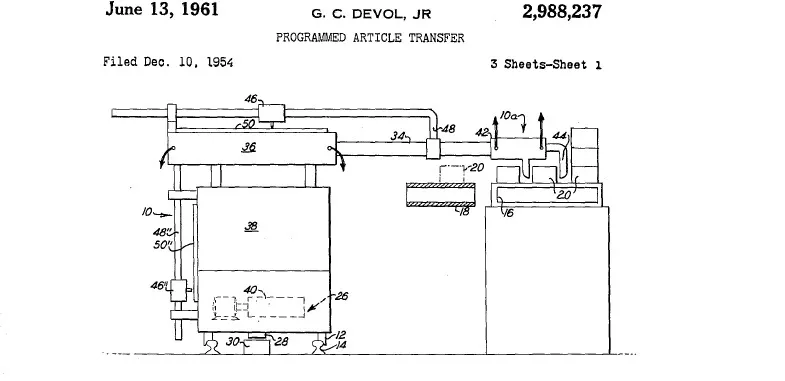
工业机器人发展史,上世纪70年代至今
回顾工业机器人发展史:从 Unimate 液压臂诞生,PUMA 电动臂突破,到 ABB/KUKA/FANUC 等欧日品牌崛起,了解关键技术、公司与市场变迁。
2025年7月7日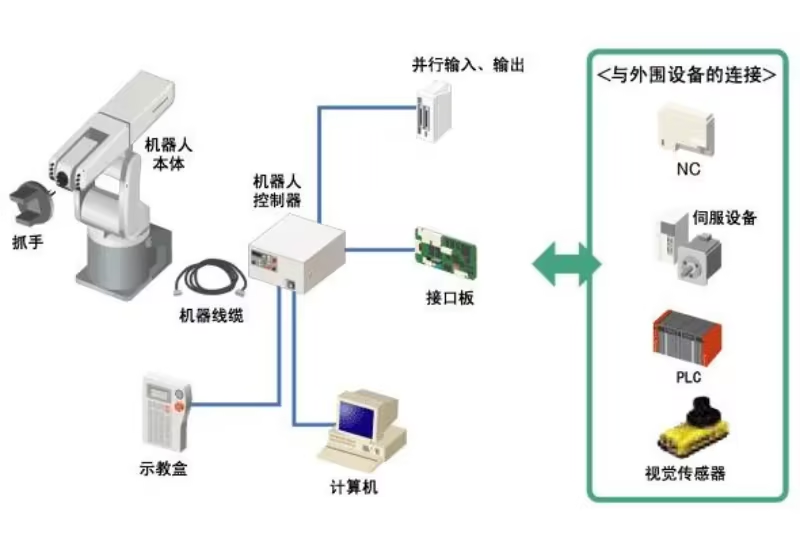
工业机器人系统介绍及ABB、KUKA、FANUC选型比较
解析工业机器人系统架构,详细对比 ABB、KUKA、FANUC 在控制器 (IRC5/KR C4/R-30iA)、系统 (VxWorks)、编程 (Rapid/KRL/KAREL)、开放性及优缺点,为机器人选型提供参考。
2025年7月9日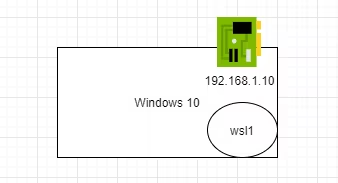
wsl安装ROS引导ABB机器人运动
指南:使用 WSL1 (网络配置比WSL2更简单) 安装 ROS,成功通过 127.0.0.1 连接 ABB RobotStudio 并引导机器人运动。解决在 Windows 上运行 ROS 与 ABB 仿真的通讯难题。
2025年7月7日


zuodianshier
2026年9月13日0
时间有点久,还需要吗