最新发布第2页
工业机器人编程与通讯教程 · 第2页
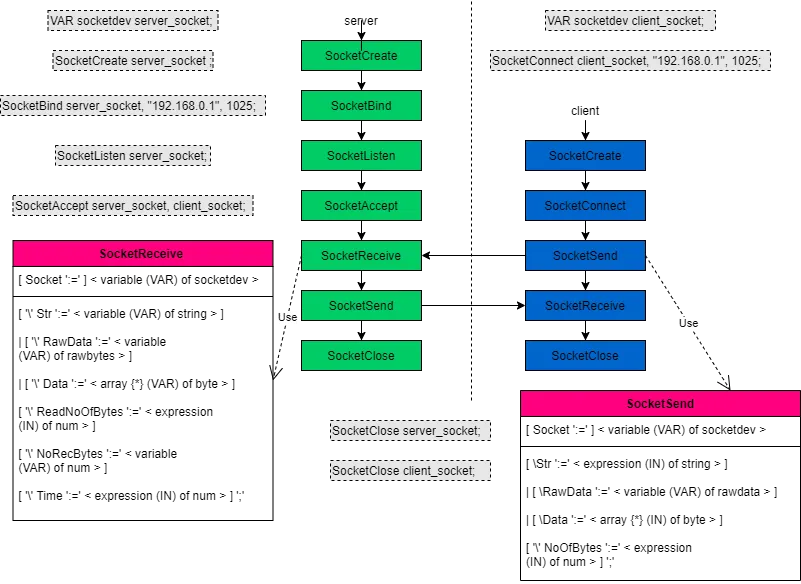
ABB机器人socket通讯的3种方式及解析详解
详解 ABB Socket通讯3种方式:用 RAPID 处理 String(字符串), Byte(字节数组), RawData(二进制)。含代码示例,重点解析 RawData 收发(包头/分包)机制。
 2025年7月9日
工业机器人发展史,上世纪70年代至今
回顾工业机器人发展史:从 Unimate 液压臂诞生,PUMA 电动臂突破,到 ABB/KUKA/FANUC 等欧日品牌崛起,了解关键技术、公司与市场变迁。
2025年7月7日
阅读英语文档的翻译软件–CopyTranslator
机器人/PLC工程师还在愁英语PDF翻译?试试CopyTranslator!开源无广告、轻量级,Ctrl+C复制即翻译,支持更换翻译源。告别臃肿,高效阅读。
2025年7月9日
ROS机器人操作系统介绍及wsl2安装ROS
介绍 ROS 机器人操作系统及其起源,并提供 Windows 下 WSL2 (Ubuntu 18.04) 安装 ROS Melodic 的详细步骤,含 MobaXterm 图形界面配置及测试。
2025年7月7日

zuodianshier
2026年9月13日0
时间有点久,还需要吗