
AI摘要
KUKA.ServoGun Basic是一款用于无传感器力控电动点焊的可后载入软件包。其配置流程涵盖焊机选型、I/O信号映射、焊钳电机与参数设定等环节,其中焊钳闭合方向、力测量公差及电极帽磨损监控为关键参数,配置错误将导致流程重置。
库卡的伺服焊钳控制软件包一直在更新,短短几年就见过几种了,需要一直研究。
KUKA伺服焊钳控制软件包有很多个不同的版本,不是那种版本编号不同的那种不同,是应用场景(或者说是采购时候的选择,本来一个工厂应该保持一致才对)造成的不同。
各版本配置方式和界面区别是很大的。KUKA.ServoGun Basic 基本伺服点焊应用包、KUKA.ServoGun Advanced 功能扩展的伺服点焊应用包、KUKA.ServoGun TC 力矩控制的伺服点焊应用包、KUKA.ServoGun FC 通过力矩传感器调节夹持力的伺服点焊应用包、KUKA.RoboSpin 伺服点焊枪头旋转应用包(附加功能应用包)可绕 TCP 执行旋转运动。通过旋转运动可达到更好的焊接质量,并减少电极帽磨损。
KUKA.ServoGun Basic 是一个可后载入的备选软件包,用于不使用传感器进行作用力控制的电动点焊。官方文档的用户说明非常繁琐,接下来我们开始介绍如何在ServoGunBasic选项包下进行焊钳配置。
硬件介绍
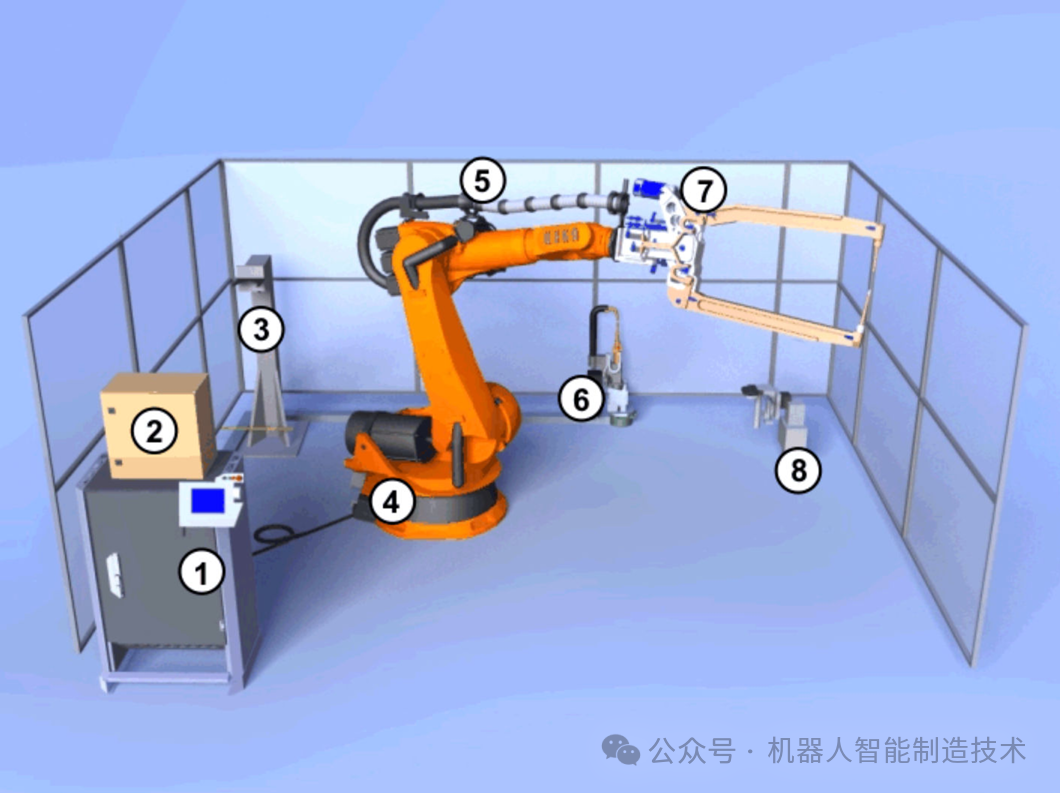
1、机器人控制柜(KRC4)2、焊接控制柜(Timer)4、机器人本体 6、固定焊钳 7、手持焊钳 8、修磨换帽
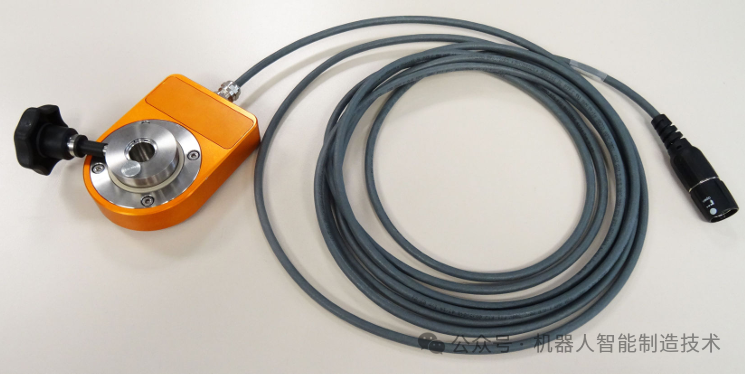
准备工具:WorkVisual(配置伺服焊钳)、KUKA.ServoGun Basic备选软件包、KUKA CFS10(测力计)
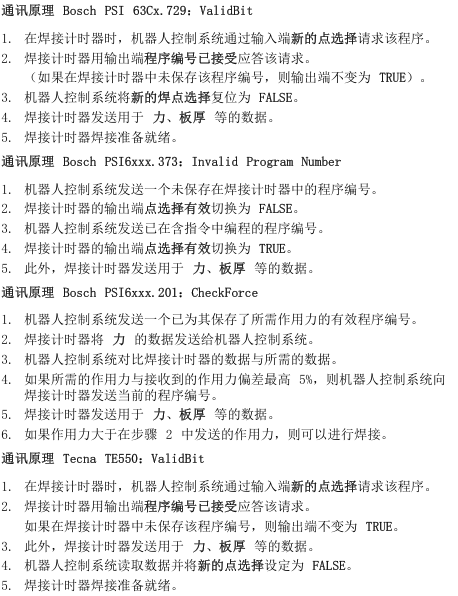
添加焊接计时器(焊机)到项目中; 根据所选的焊机型号,选择对应的焊机编目,KUKA提供的焊机类型有Bosch公司的焊接计时器系列PSI63Cx (带固件729)和PSI6xxx (带固件373或201),也有其他计时器例如 Tecna TE550 。
选择的条件是它们具有相同的通信原理(握手机制),具体选择哪种要自行判断。
我的经验是如果是Bosch焊机,就选对应型号的焊机编目,如果不是的话,都选Tecna TE550。各种不同焊机的握手机制如下图。
配置焊接计时器选项和输入/输出端;
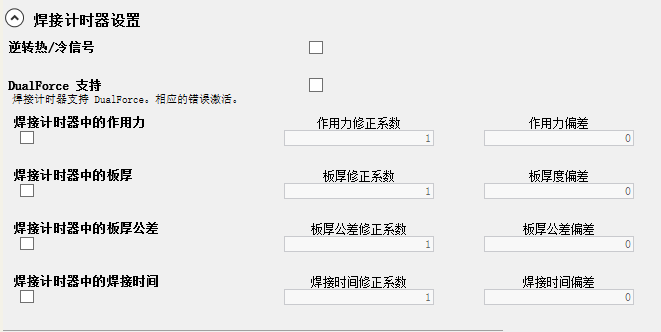
逆转热/冷信号:勾选则输出端“带电流”反转。 不勾选(默认):不反转
下面的选项如果有一个勾选了,说明所对应的参数需要从焊机中获得。则在焊接计时器中针对每个所使用的程序编号均储存有所希望的数值。DualForce支持:焊机是否支持DualForce功能,勾选则启用。(本人未使用过此项功能,似乎是一个焊点先一个压力开始然后切换另一个压力结束,焊接压力控制更精细)
焊接计时器中的作用力:勾选则机器人从焊机处获得焊钳压力参数
作用力修正系数&作用力偏差:修正从焊机处获得焊钳压力,机器人控制系统将来自计时器的数值乘以缩放系数,再加上偏移量。
之后的板厚、公差、焊接时间同上。(我都没用过,全都不是从焊机处获得,都是使用焊接指令的联机表单设置这些焊接参数)
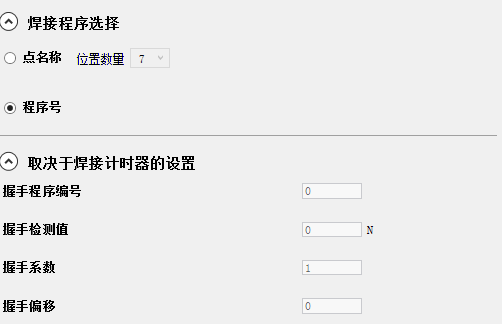
点选点名称的话,将通过焊点名称选择焊接程序,后面的位置数量栏位会激活可编辑,默认为7。用户在机器人控制系统的焊接点和修磨点行指令中设定点名称。名称的最后x(7)位必须是数字。机器人控制系统将此位数作为程序编号告知焊接计时器。
示例:已选择选项“点的名称”,位置数量被设为数值“7”。在联机表单中给出了点名称 SG12345678。机器人控制系统将最后 7
位(从右数)作为程序编号告知焊接计时器:2345678 这些位数必须是数字。其左侧各位对于程序编号来说并不重要,无所谓是数字或是字符。
点选程序编号的话,将通过一个号码选择焊接程序。用户在行指令中通过一个独立栏位给出该号码。 取决于焊接计时器的设置只针对某些焊机编目会激活。
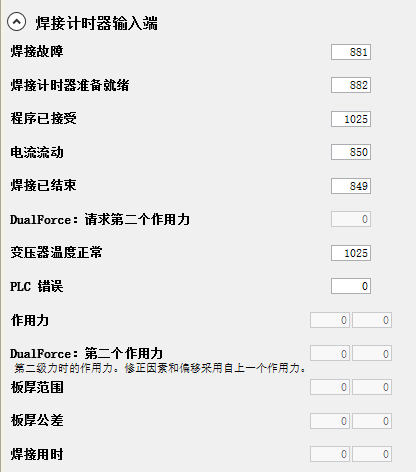
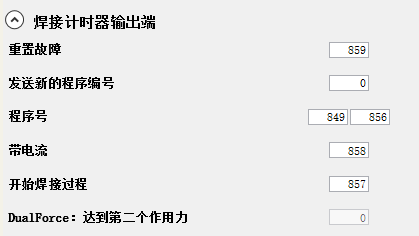
焊机输入端:焊机发给机器人的信号点位编辑, 焊机输出端:机器人发给焊机的信号点位编辑, 需要知晓焊机与机器人之间的通讯IO表,将对应的信号点位填入。
如果不使用一个功能,则填0。
配置焊钳电机:根据所选的焊钳电机型号,在编目中选择对应电机型号,添加焊钳电机。编目中的焊钳电机是由 KUKA验证过的电机,都已有对应的电机参数。如果要使用的电机不在编目中或者在编目中找不到,可能就需要找KUKA协助,或者自行探索。 将焊钳电机添加到项目结构中之后,如果焊钳是固定焊钳,则跳过这一步,如果此焊钳装在机器人法兰处,则需要在单元配置页,将焊钳拉到机器人法兰节点上,如下图。
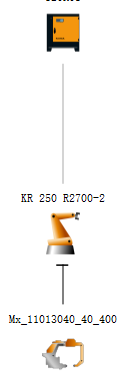
配置焊钳选项和输入/输出端; 然后双击焊钳电机,开始焊钳参数配置。
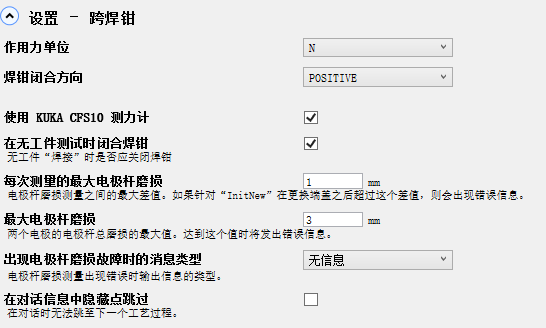
跨焊钳设置:多个焊钳同一个设置,修改这一项也会修改其他焊钳对应设置。
作用力单位:在全局层面上更改显示的作用力单位:牛顿 (N)、千牛 (kN)、磅力 (lbf)
焊钳闭合方向:在此确定焊钳沿正还是负运动方向合上,POSITIVE“正向”合上焊钳,NEGATIVE“负向”合上焊钳。这项参数必须确定好,每个用户应该都会有自己的标准。如果后面需要修改焊钳闭合方向的话,就必须将之后所有步骤全部重做。
如果想要使用KUKA CFS10测力计,必须进行勾选。
在无工件测试时闭合焊钳:勾选则在无件空循环下,焊钳也会闭合压紧。但是总是会报错,因为可能板厚不对。
每次测量时最大的电极杆磨损:两次首次初始化之间最大允许的柄部磨损,默认:1 mm。超出值时的将出现提示信息:几何形状检查错误:电极帽自上次检查以来下陷了 {0} mm,每次电极帽更换的极限值 = {1}
最大电极杆磨损:最大允许的柄部总磨损。即上次磨损值复位以来的磨损。或者如果还没有复位,自第一次首次初始化以来。默认:3 mm超出值时的信息:电极帽下陷了 {0} mm。电极帽下陷的极限值为 {1}mm
出现电极杆磨损故障时的消息类型:超出值时是否输出信息,如是,以哪种类型?No message (默认):无信息。 • Notify:以提示信息的形式输出信息 提示信息对机器人运动或程序运行没有影响。不必应答。 • Acknowledge:以对话框的形式输出信息 在输出 ServoGun 应答信息时,机器人停止。只在应答了信息(由用户或 PLC)时,才能重新运行机器人。
在对话信息中隐藏点跳过:勾选则对话框中没有跳过选项,一定得处理才能继续运行。
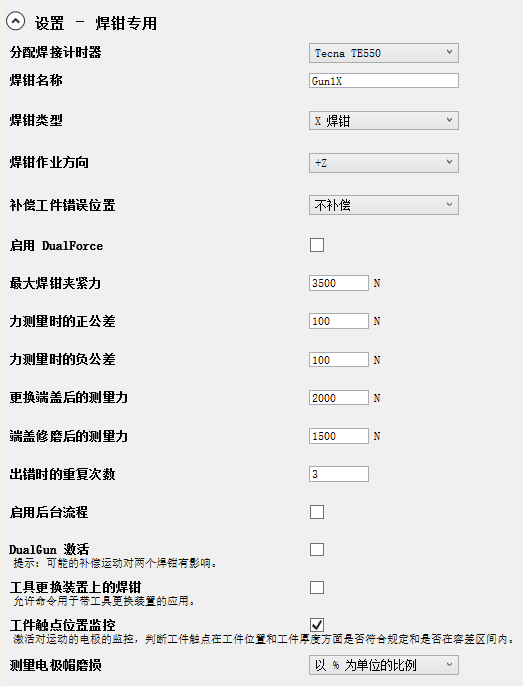
焊钳专用设置:修改下列设置只关系到当前焊钳,与其他焊钳无关。
分配焊接计时器:选择控制焊钳的焊接计时器。
焊钳名称:要在机器人控制系统上显示的焊钳名称
焊钳类型:• X 型焊钳 • C 型焊钳
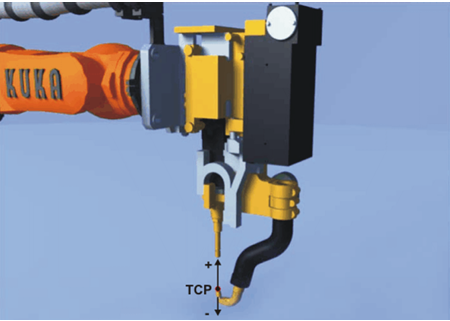
焊钳作业方向:必须指定焊钳的作业方向 (TCP)。 -X(默认)、-Y、-Z、+X、+Y、+Z 置于须选择 X、Y 还是 Z,则取决于 $TOOL_DIRECTION 的值。
补偿工件错误位置
• Air compensation/ 气动:焊钳位置将以气动方式修正。
• No compensation:焊钳位置将通过机器人的补偿运动进行修正。
• EqualizingTech:当机器人控制系统上应用了 EqualizingTech,则必须选择此项。
启用DualForce:就字面意思,是否开启这项功能,可以选择用一个或两个焊接力进行焊接。
最大焊钳夹紧力:允许作用在焊钳上的最大作用力。如果为每个焊钳全局检查并且不超出。
力测量时的正公差:关系到作用力测试页面的正向公差范围。
力测量时的负公差:关系到作用力测试页面的负向公差范围。
更换端盖后的测量力:即新电极帽的初始化作用力,焊钳首次初始化时第一次运动时关闭的作用力。数值为 2 kN 以上方有意义。
端盖修磨后的测量力:在循环初始化时闭合焊钳的作用力,即旧帽补偿时的作用力。
出错时的重复次数:即在焊接指令选项窗口“伺服焊钳参数”中“最大故障重复次数”的来源。
启用后台流程:字面意思,勾选即开启此功能。仅针对固定焊钳: 可实现异步电极帽修磨 ,可实现异步焊接。
DualGun激活:字面意思,勾选即开启此功能,焊钳可以作为单个焊钳或 DualGun 操作。为了能够同时操作两个焊钳,必须对两个焊钳激活设置 DualGun 激活。
工具更换装置上的焊钳:勾选即可耦合解耦。如果通过自动工具更换系统管理焊钳,则必须进行选择。
•该设置不耦合或脱开焊钳。
•该设置与焊钳是否可实现耦合无关。
工件触点位置监控:勾选即对焊接板厚进行精细化监控,机器人控制系统在焊点上检查识别到的工件厚度是否与所需的厚度一致。如不一致,则输出以下信息:焊钳位置不正确,点重复? 所需的厚度 = 工件厚度 + 厚度容差
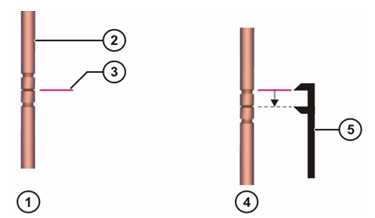
测量电极帽磨损:选择烧损确定方式,如何测定电极帽烧损的方式:
•以 % 为单位的比例:将测定总烧损量。机器人控制系统按固定比例 将两个电极与烧损量相对应。(默认:50:50)。 此比例可通过“烧损比例”进行配置。
•单独测量:将测定总烧损量。之后将测定可移动电极的烧损量。从差额中得出固定电极的烧损量。需要安装固定的测量板。
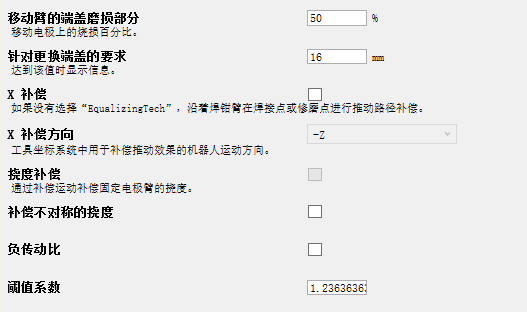
移动臂的端盖磨损部分:即确定动电极的烧损比例,机器人控制系统按该比例将总烧损量分配给两个电极。该值与移动的电极有关。
针对更换端盖的要求:即最高烧损,电极帽烧损的最大允许数值(两个电极帽总计)
X 补偿:仅对于带有斜置电极杆的 X 焊钳有意义,是针对电极杆焊钳压力作用力方向垂直方向(一般是X向)形变的补偿,启用/关闭偏移量补偿,也可以在机器人控制系统上进行配置。
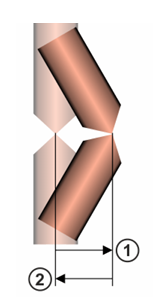
X 补偿方向:选择确定的补偿方向。
挠度补偿:只与 C 焊钳相关
补偿不对称的挠度:只与 X 焊钳相关,扰度补偿是针对焊钳压力作用力方向(一般是Z向)形变的位置补偿。补偿与焊钳压力不完全同步。在极少情况下可能出现,工件先由于焊钳压力略微向一个方向移动,然后由于补偿作用再向另一个方向移动。
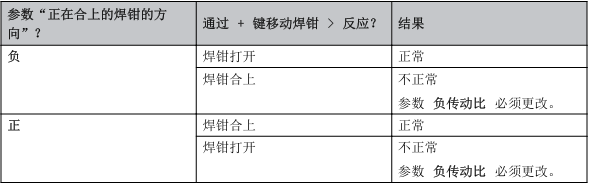
负传动比:在此指定传动比是否为负。传动比由焊钳的机械装置决定。实际的传动比正负号必须在实际点动焊钳轴检查。根据结果,必 须在此再次更改参数。
阈值参数:接触识别的灵敏度,默认1.7,与焊钳压力的精确度有关,后续焊钳压力校准时还会碰上,此处可不修改。更改阈值系数后,始终必须(重新)执行精校准。 ServoGun Basic 评估电机值,以识别焊钳何时碰到工件:如果电机值持续超过特定阈值,则该阈值被解释为接触。 在力校准过程中确定了阈值。该阈值在内部通过一个系数(即“阈值系数”) 进行计算。因此,阈值系数影响接触识别
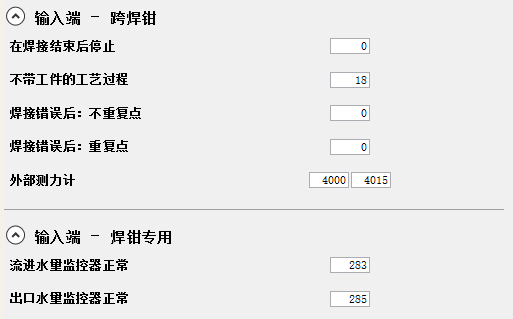
在焊接结束后停止:焊接之后机器人应停止的请求,得到此输入,机器人将在下一个焊点焊接完成以后停止。
不带工件的工艺过程:无工件测试运行,即空循环。通过“在无工件测试时闭合焊钳”设置可确定在测试运行时是否应闭合焊钳。 焊接错误后:不重复点/焊接错误后:重复点:默认情况下,对话框信息必须由用户应答。但是,也可以配置为从 PLC 接收应答。
外部测力计:KUKA CFS10 的输入/输出范围 在此填写已与 KUKA CFS10 映射的输入。
流进水量监控器正常:监控焊钳的冷却水进入量
出口水量监控器正常:监控焊钳的冷却水排出量
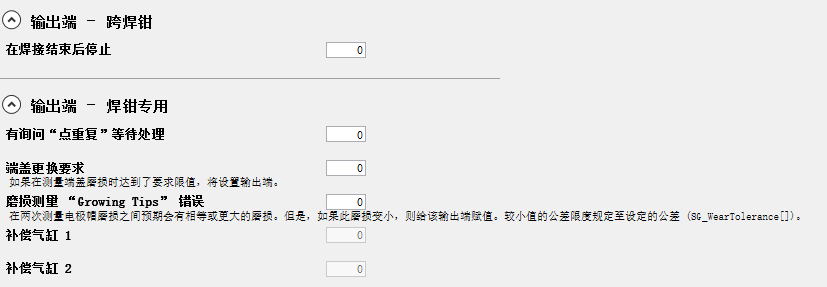
在焊接结束后停止:确认输入在焊接结束后停止
有询问“点重复”等待处理:默认情况下,对话框信息必须由用户应答。但是,也可以配置为从 PLC 接收应答。
端盖更换要求:显示电极帽是否达到了允许的最大磨损
端盖磨损超限值:显示磨损是否比上一次测量时更小并且减小量超出容差值。即显示电极帽 是否“增长”。
补偿气缸 1:仅针对带有气动平衡的焊钳有效:接通补偿 1。
补偿气缸 2:仅针对带有气动平衡的焊钳有效:接通补偿 2。
配置 KUKA CFS10(如果有):
在项目结构窗口中将机器人控制器设置为未激活
将编目中External Force Sensor添加到机器人结构树中, 显示以下提示信息: 另外,设备 “{0}” 还包含有关现场总线配置、信号连接以及长文本的信 息。 要将这些也导入吗? 点击是确认该提示信息。信息被导入。(需要一些时间。)
如果这些信号已经在项目中建立映射,且该设备必须根据预设定映射到 这些信号上,则在当前冲突: 区域中进行显示。 必要时调整信号映射。一般不要占用这些信号:4000-4015
然后生成代码,编译这个项目,编译结束没错误的话,机器人控制器自动设为激活,输入输出接线窗口打开。
然后就可以在焊钳配置里面勾选使用 KUKA CFS10 测力计了,再检查一下在输入端 – 跨焊钳区域的外部测力计栏位中检查显示的输入范围是否正确
必要时,为 T1 调整焊钳的速度监控:有的时候,在测量焊钳压力时,常常会因为报错“超过T1模式最该专有速度”等等报错导致无法完成校准。
我们可以选择可以降低焊钳运行速度,也可以选择调整焊钳轴T1的速度监控。
根据焊钳和具体的应用,这很容易实现或者必须在安全配置中更改设置最大速度 T1。只有在必要时,才可更改最大速度 T1 的默认值。安全维护人员或安全调试员必须检查,值在具体的应用场合中是否需要更改以及须更改多少。
从 WorkVisual 将项目传输回到机器人控制系统中并激活。
回到机器人示教器,手动慢速控制焊钳运动,检查焊钳传动比的正负号。
建立焊钳工具坐标系(有设计数据的话,可以直接输入),需要检查各轴的方向是否正确,错误的话会影响补偿方向。
接下来的对焊钳的校准工作步骤,有向导可用。可以跟随向导按照正确的顺序依次执行步骤。
- 对焊钳进行零点标定;
自动零点标定
1. 在主菜单中选择配置 > ServoGun。 配置 ServoGun 窗口打开。
2. 选择要标定零点的焊钳。
3. 选择 零点标定。一个新窗口即打开。
4. 按住确认键。
5. 点击 自动 零点标定。 将焊钳移到零位上并自动标定零点。
手动零点标定
1. 手动闭合焊钳,直到电极稍微接触。可通过目检确定电极是否稍微接触,或者用一个纸条放在电极之间。(闭合焊钳,直到纸条稍微夹住。)
2. 在主菜单中选择配置 > ServoGun。 配置 ServoGun 窗口打开。
3. 选择要标定零点的焊钳。
4. 选择 零点标定。一个新窗口即打开。
5. 点击 零点标定。
- 测定焊钳传动比;
X 焊钳焊钳传动比是电机转 1 圈时的开口宽度变化。
1. 在主菜单中选择配置 > ServoGun。 配置 ServoGun 窗口打开。
2. 选择焊钳数据。 3. 手动打开焊钳,直到可毫无问题地测量电极之间的距离为止。
4. 测量电极之间的间距。
5. 在开口宽度栏中输入间距并保存。 机器人控制系统根据开口宽度和实际位置 E 自动计算焊钳传动比并显示 在传动比栏中。
C 焊钳原则上焊钳传动比相当于主轴斜率。
1. 可在焊钳制造商的数据页中查看主轴斜率的数值。
2. 在主菜单中选择配置 > ServoGun。 配置 ServoGun 窗口打开。
3. 选择焊钳数据。
4. 在 主轴斜率 栏中输入和保存该值。
如果制造商数据页中并未给出主轴斜率数值,则可手动确定焊钳传动比:
1. 焊钳闭合无作用力加载。
2. 在主菜单中选择显示 > 实际位置。显示笛卡尔式实际位置。
3. 按下 与轴相关的,以显示与轴相关的实际位置。焊钳位置将在 电机 [deg] 列以 0 显示。
4. 手动打开焊钳,直到 电机[deg] 列中显示数值 360。
5. 测量电极之间的间距。
6. 在窗口 配置 ServoGun 页面 焊钳数据 的栏 主轴斜率 中输入并保存 该值。 如果电机转动一周之后卡钳的开口宽度不够大到可以测量,则打开卡钳电机 转动 2 或 3 周,然后测量。之后将所测定的间距除以圈数。
- 设置焊钳的软限位;
最大开口宽度,建议设置为制造商数据页中的开口值,然后再确定一下是否可以到达,不会碰到硬限位,还有一定的余量。
如果不能的话,可能传动比有问题,或者零点有问题,或者制造商数据页有误。
设置合上焊钳的限位开关,就是确定焊钳最大挠度的值,从焊钳数据表中获取最大挠度,也可以自己确定一下,在作用力校准过程中确定最大挠度。
- 测定测力计厚度;为能正确校准焊钳,机器人控制系统必须了解所使用测力计的传感器板的厚度。
有下列方法可得出厚度值并告知机器人控制系统:
• 手动算出厚度并将该值填入配置中。
• 通过闭合焊钳确定厚度。
可以选择自动确定测力计厚度:
1. 在主菜单中选择配置 > ServoGun。 配置 ServoGun 窗口打开。
2. 选择测力计数据。
3. 手动打开焊钳。
4. 将测力计放在固定电极上。
5. 按下确认开关。
6. 选择 自动确定测力计厚度。
7. 松开并重新按住确认开关。在使用 KUKA CFS10 时不需要重新按下。 运行焊钳。识别和测量测力计之后,重新将焊钳移回原位置。
- 预校准; 挠度确定焊钳行程和作用力之间的比值 [mm/kN]。 根据最大挠度自动为粗校准确定校准位置。
通过最大挠度确定
1. 在主菜单中选择配置 > ServoGun。 配置 ServoGun 窗口打开。
2. 选择预校准。
3. 选择单选按钮 挠度。
4. 在 通过最大挠度确定 下输入最大焊钳挠度(来源:焊钳制造商)并按 下 计算。 计算 5 个校准位置并在 校准位置 下输入。
5. 退出预校准页面。数值将自动保存。
通过实际位置确定
1. 在窗口 配置 ServoGun 中选择页面 预校准。
2. 选择单选按钮 实际位置。
3. 将测力计放在固定电极上。
4. 用至少 40% 的最大作用力闭合焊钳。
5. 将显示在测力计上的作用力输入到 通过实际位置确定 下的栏中。
6. 借助 应用实际位置 计算校准位置。 在该操作步骤时通过焊钳的实际位置和相关的作用力计算校准位置。
7. 退出预校准页面。数值将自动保存。
- 粗校准; 位置控制地闭合焊钳。 通过校准可以确定测力计上焊钳挠度和作用力 (kN) 之间的关系。通过 5 次测量确定 5 对挠度和作用力数值。保存挠度和作用力对并通过插入中间值补充到焊钳的挠度和作用力特性曲线中。
使用 KUKA CFS10 的操作步骤:
1. 在主菜单中选择配置 > ServoGun。 配置 ServoGun 窗口打开。
2. 选择粗校准。
3. 安装 KUKA CFS10。
4. 按住确认开关。
5. 在第一个校准位置的显示旁按下 启动测量。出现下列情况:
a. 焊钳闭合,直至达到校准位置。
b. 作用力值被自动输入栏位 实际作用力。
c. 焊钳返回到初始位置。
6. 对其他 4 个校准点分别重复该过程。
7. 退出粗校准页面。数值将自动保存。
使用普通测力计的操作步骤:
1. 在主菜单中选择配置 > ServoGun。 配置 ServoGun 窗口打开。
2. 选择粗校准。
3. 按住确认开关。
4. 在第一个校准位置的显示旁按下 启动测量。 显示以下提示信息:请松开使能键,然后确认对话框并在 30 秒内再次按下使能键。过程将自动继续。
5. 用OK确认信息。 显示以下提示信息:正在执行测量……
6. 松开确认开关。
7. 将测力计保持在焊钳中。
8. 重新按下并按住确认开关。 焊钳现在自动合上,直到达到了额定力并且保持合上状态约 2 秒。
9. 在焊钳合上期间:读取作用力值。 在 2 秒结束之后,焊钳重新打开,直到初始位置。
10. 按显示的单位将作用力值输入到栏 实际作用力 中。
11. 对其他 4 个校准点分别重复该过程。
12. 退出粗校准页面。数值将自动保存。
- 重复校准(精校准);
使用 KUKA CFS10 的操作步骤:
1. 在主菜单中选择配置 > ServoGun。
2. 选择重新校准。
3. 安装 KUKA CFS10。
4. 按住使能开关。
5. 在第一个目标作用力的显示旁按下 启动测量。
a. 一条信息指出焊钳将在确认后合上。 确认信息。
b. 焊钳闭合,直至达到目标作用力。
c. 作用力值被自动输入栏位 实际作用力。 必要时,焊钳最多为此闭合 5 次。
d. 焊钳返回到初始位置。
6. 对其他 4 个校准点分别重复该过程。
使用普通测力计的操作步骤:
1. 在主菜单中选择配置 > ServoGun。 配置 ServoGun窗口打开。
2. 选择 重新校准。
3. 必要时:手动更改目标作用力列中的值。
• 目标作用力 1 和 5 由系统预设,不能更改。
• 目标作用力 2 至 4 可以更改。 如果实际作用力列已含有值:如果要更改 目标作用力 值,则自动删除 相关的 实际作用力 值以及所有下面的值,因为它们现在不再有效。
4. 按住使能开关。
5. 在第一个目标作用力的显示旁按下 启动测量。 显示以下信息:请松开使能键,然后确认对话框并在 30 秒内再次按下 使能键。过程将自动继续。
6. 用OK确认信息。 显示以下信息:正在执行测量……
7. 松开使能开关。
8. 将测力计保持在焊钳中。
9. 重新按下并按住使能开关。 焊钳现在自动合上,直到达到了额定力并且保持合上状态约 2 秒。
10. 在焊钳合上期间:读取作用力值。 在 2 秒结束之后,焊钳重新打开,直到初始位置。
11. 按显示的单位将作用力值输入到栏 实际作用力 中。
12. 对其他 4 个校准点分别重复该过程。
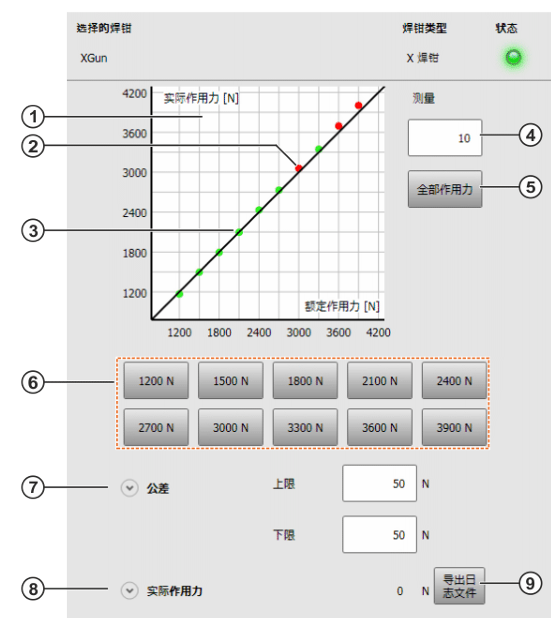
- 作用力测试; 作用力测试用于检查作用力特征曲线。在焊钳中放入测力计。用户选择焊钳应 以何种作用力闭合。然后,可以从测力计上读取焊钳的实际作用力。 在公差下显示的数值是在 WorkVisual 中在力测量时的正公差和力测量时的 负公差下输入的数值。这些数值可以更改。
9、如果有必要的话,需要进行优化作用力调节器。优化以后需要重复上一步中的重复校准(精校准)步骤。
10、 如果有必要的话,需要设置焊钳挠度补偿。
11、电极帽首次初始化,新帽校准。 12、有需要的情况下,可以配置与 PLC 的信息通信。 13、检查安全配置并确认通过焊钳进行的更改。




暂无评论内容