最新发布第2页
工业机器人编程与通讯教程 · 第2页
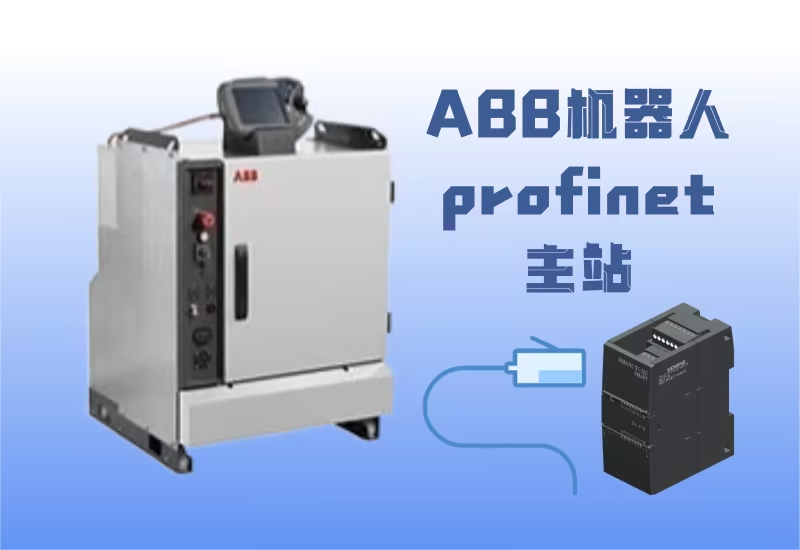
ABB通讯-profinet主站与西门子s7-200smart通讯
使用 RobotStudio (替代旧工具) 配置 ABB 机器人为 Profinet 主站,连接西门子 S7-200 SMART PLC。详解 GSDML 生成导入与 RobotStudio 设置步骤。
 2025年7月9日
wsl安装ROS引导ABB机器人运动
指南:使用 WSL1 (网络配置比WSL2更简单) 安装 ROS,成功通过 127.0.0.1 连接 ABB RobotStudio 并引导机器人运动。解决在 Windows 上运行 ROS 与 ABB 仿真的通讯难题。
2025年7月7日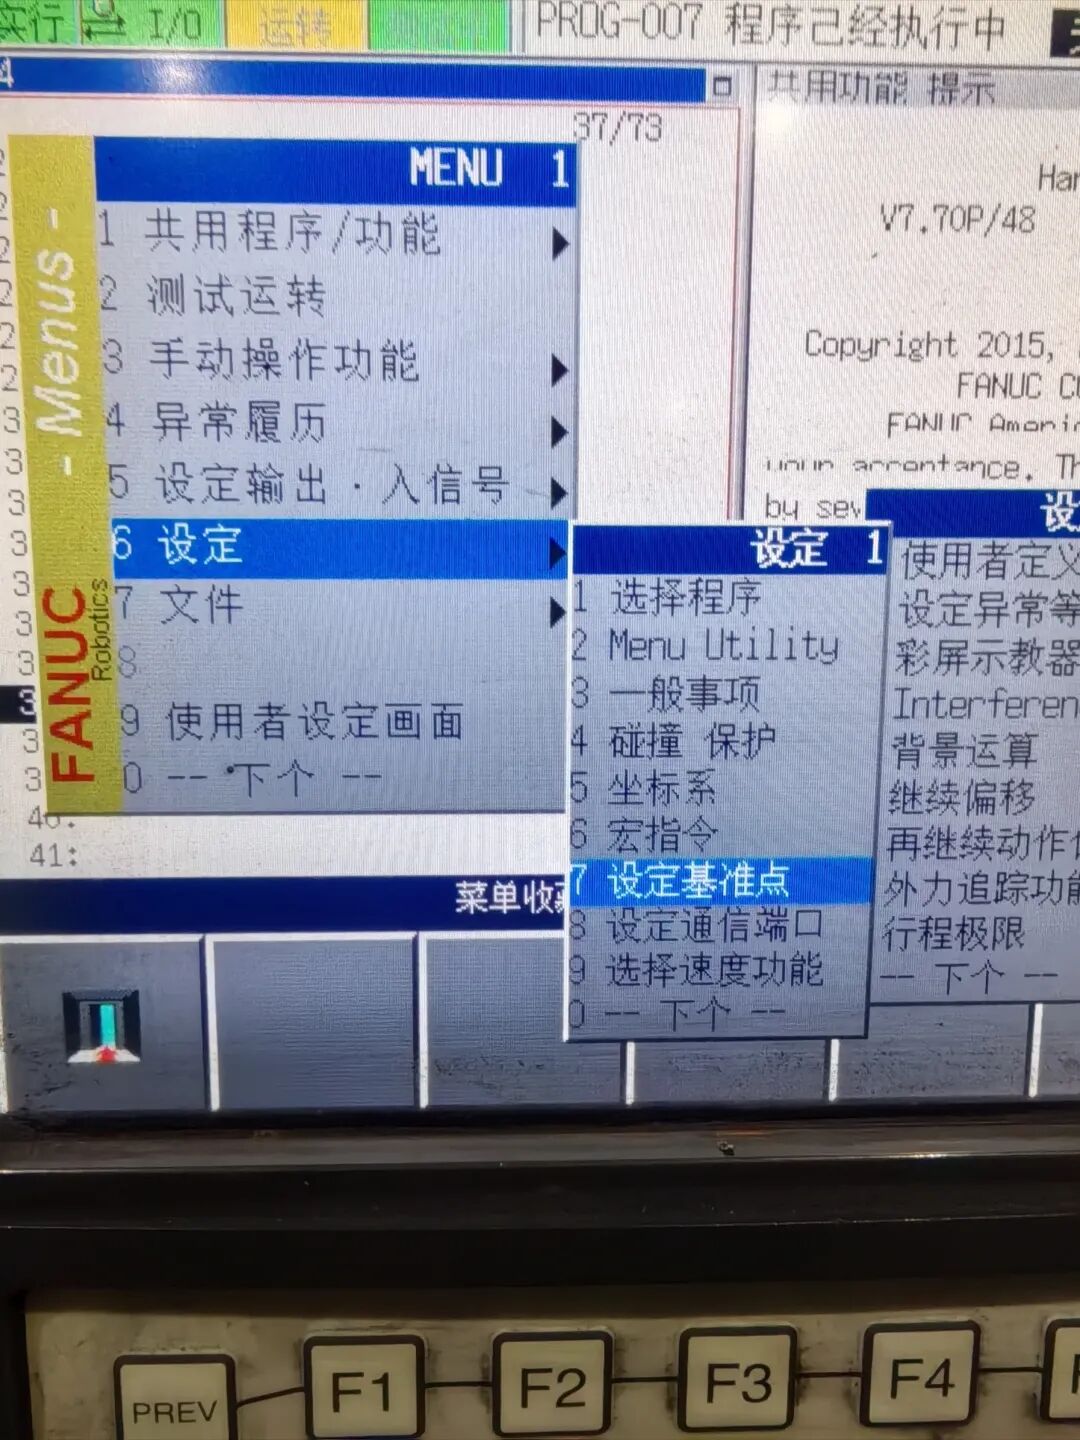
发那科(FANUC)机器人,如何设置HOME点,基准点,并存储在位置存储器
FANUC机器人HOME点、基准点与PR位置寄存器分别有什么作用?介绍基准位置记录、到位输出检查及回原点路径验证,帮助区分位置判断和运动目标,避免仅凭到位信号判断回程安全。
2026年9月16日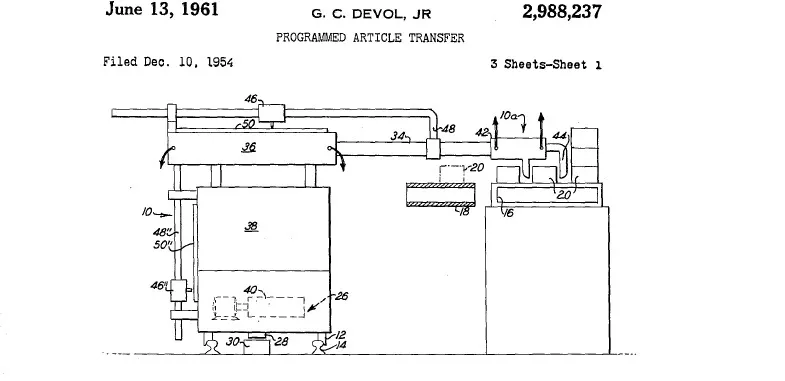
工业机器人发展史,上世纪70年代至今
回顾工业机器人发展史:从 Unimate 液压臂诞生,PUMA 电动臂突破,到 ABB/KUKA/FANUC 等欧日品牌崛起,了解关键技术、公司与市场变迁。
2025年7月7日

zuodianshier
2026年9月13日0
时间有点久,还需要吗