
AI摘要
本文阐述FANUC机器人HOME点与基准点设置方法。操作路径为MENU→设定→基准点,选用未用编号并设有效;示教至目标位后以SHIFT+F5记录关节坐标,定义输出信号(如UO7或DO7),设定允许误差(约±0.1)。随后通过位置寄存器(PR)存储原点,按DATA键选位置存储器,SHIFT+F3记录、SHIFT+F2移动,实现原点复用与调用。
机器人做完一个动作流程,回到原点等待的位置;程序初始化开始执行的起点位置;可以设置一个原点坐标信号。设置成功后UO7信号会变成ON,参考 机器人UI/UO外部控制信号的分配和使用
下面讲解机器人Home点坐标的设定。
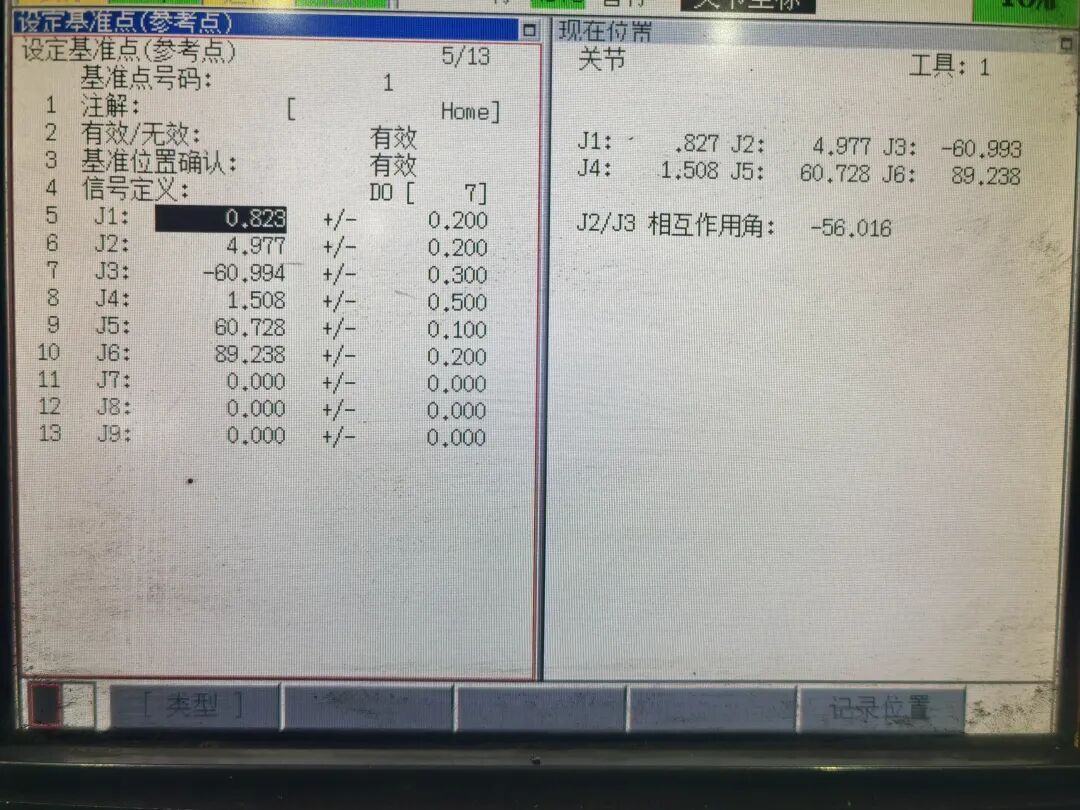
1:按下示教器上MENU(菜单)键→6设定→7设定基准点,ENTER进入
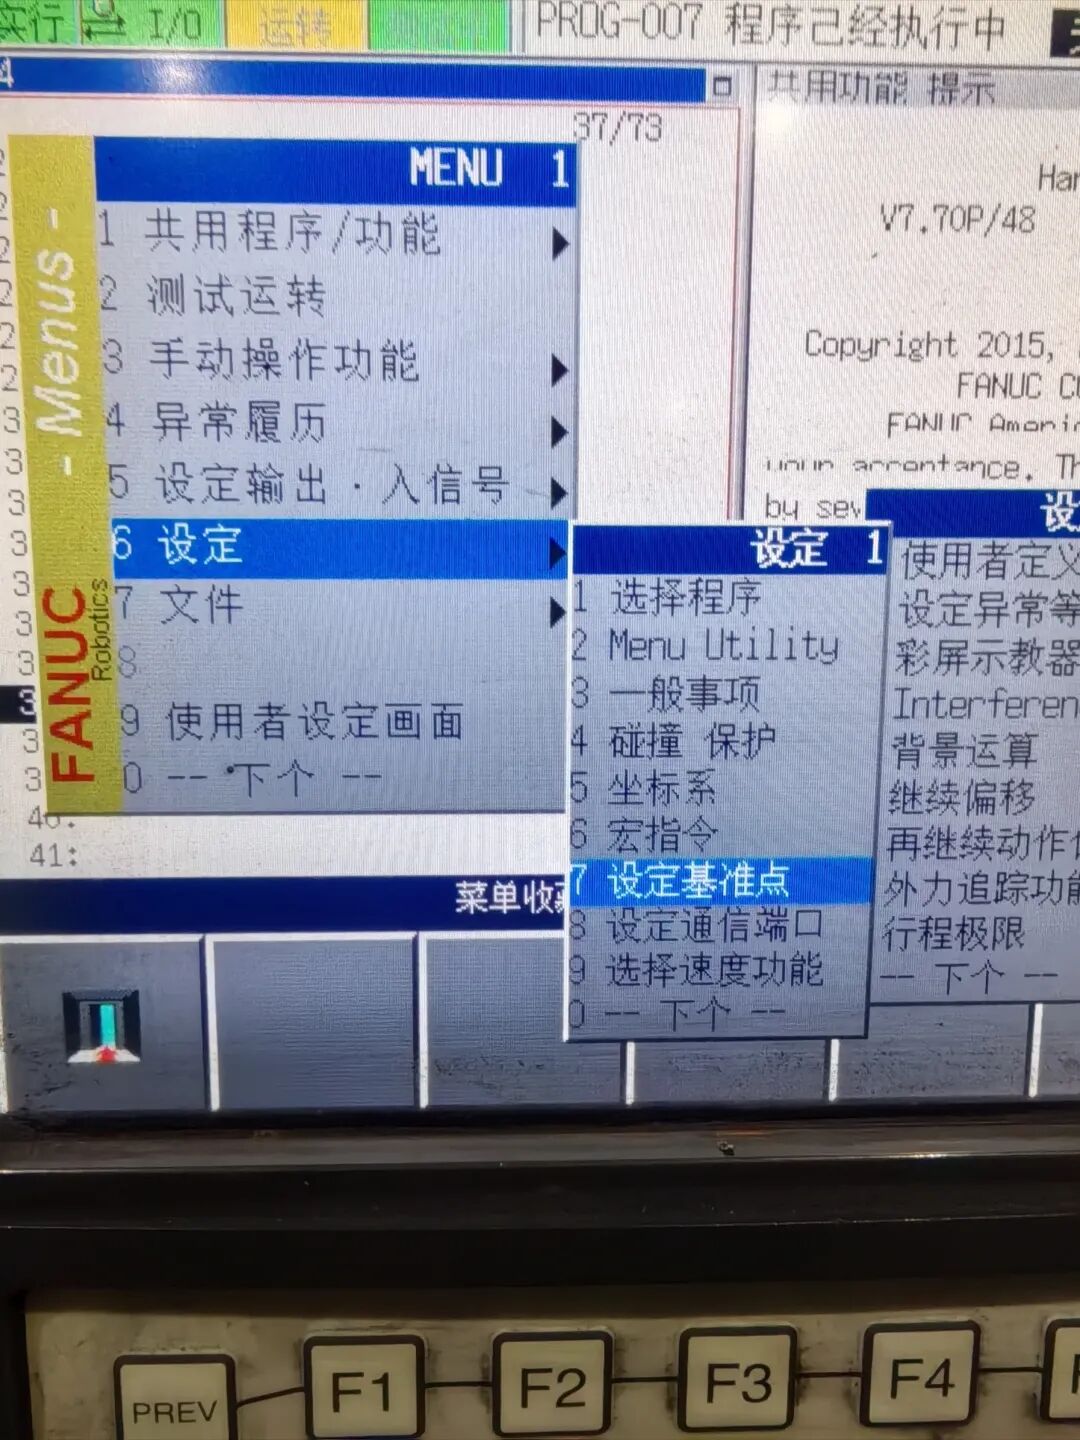
2:选择一个未使用的编号,按F3细节。
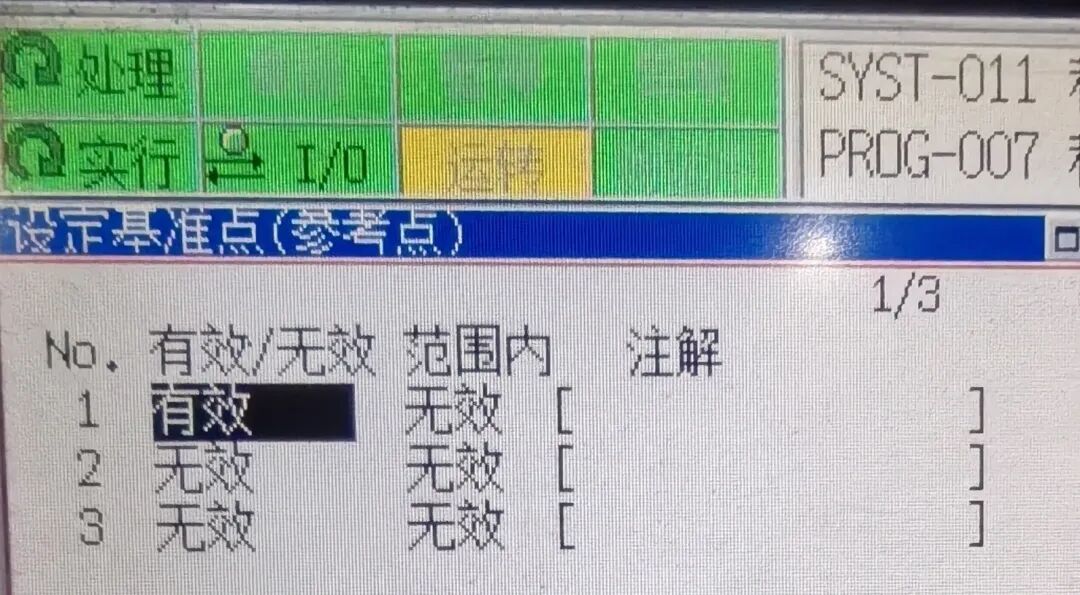
3:(1)注解可以按ENTER输入Home方便辨识。
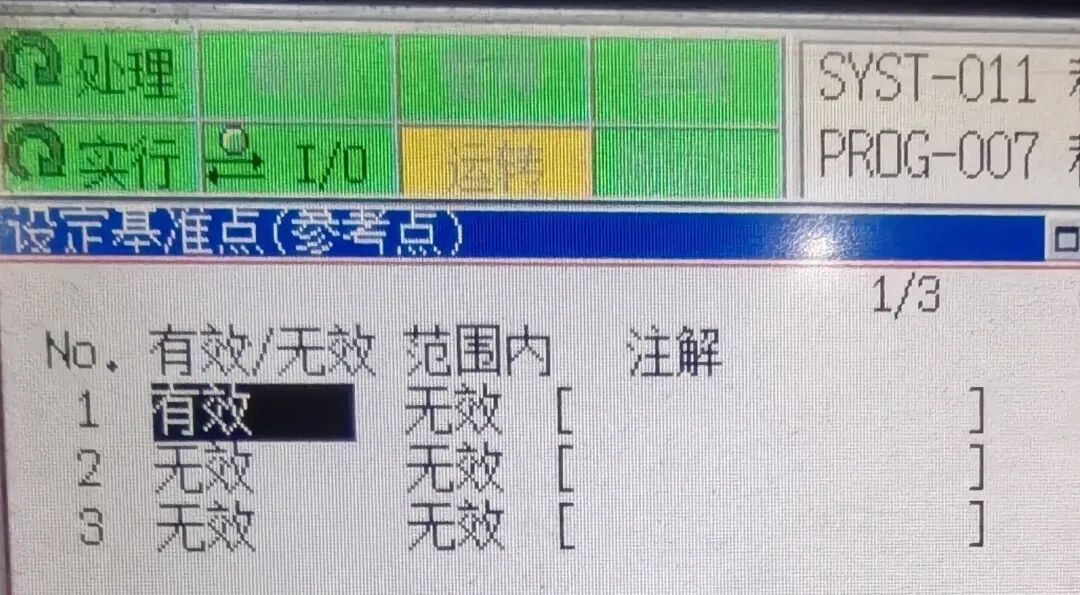
(2)有效/无效 按F4改成有效,即启用原点
(3)基准位置确认。所需要此位置点位为程序启动的原点检查点则设为有效。
(4)信号定义:机器人到达该位置时信号输出的点位,一般设置为UO7或者DO7,这里示范跟PLC交互设置为DO7了。
(5)关节坐标:手动示教机器人到需要的Home点位,按下SHIFT+F5记录位置。保存当前轴角度位置,或者直接输入各轴关节坐标角度。最后是允许误差一般设置为±0.1左右,看工艺要求。
最后按PREV返回设置页面,设置将对应的编号设置为有效即可。可以通过查看IO页面看是否设置成功。
为了方便调用,一般用位置寄存器(PositionReg)记录一个原点位置到PR1 Home 如何记录PR寄存器位置还有移动呢?
按DATA键出现寄存器页面,按F1类型选择位置存储器出现以下内容,光标移动到寄存器号后,可按ENTER输入注释。
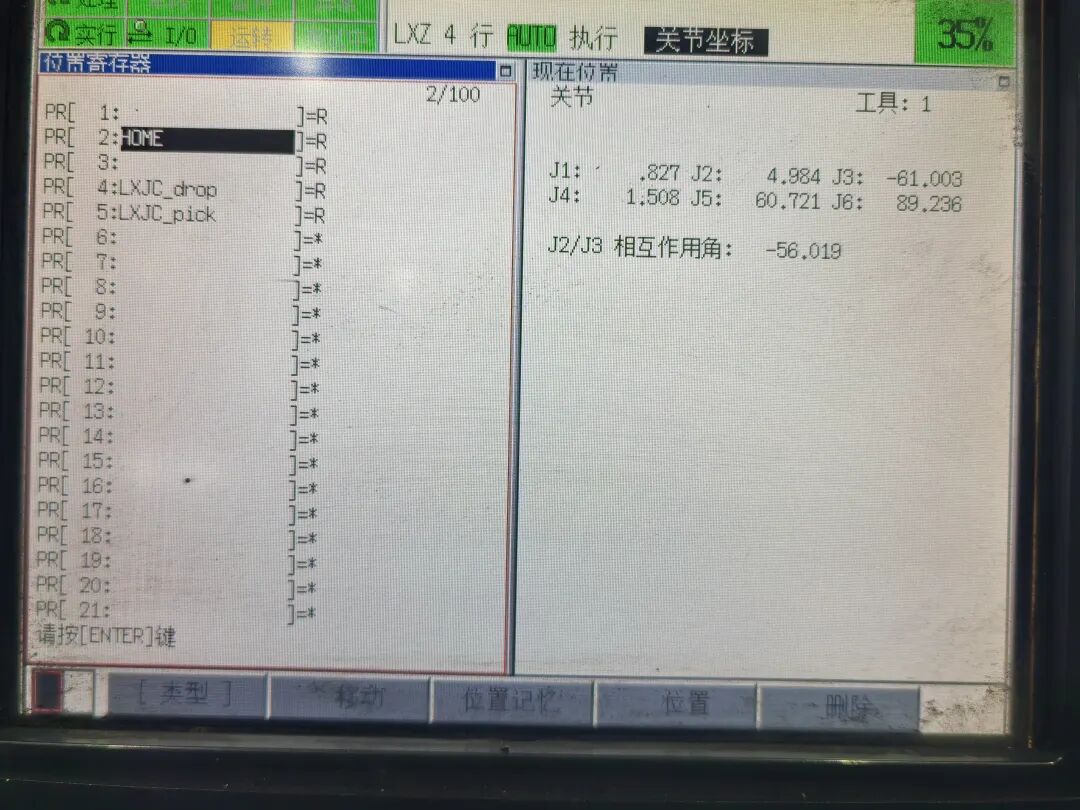
按SHIFT+F3位置记录可以记录当前位置
按SHIFT+F2可以在姿态差不多的情况下移动到已记录的位置
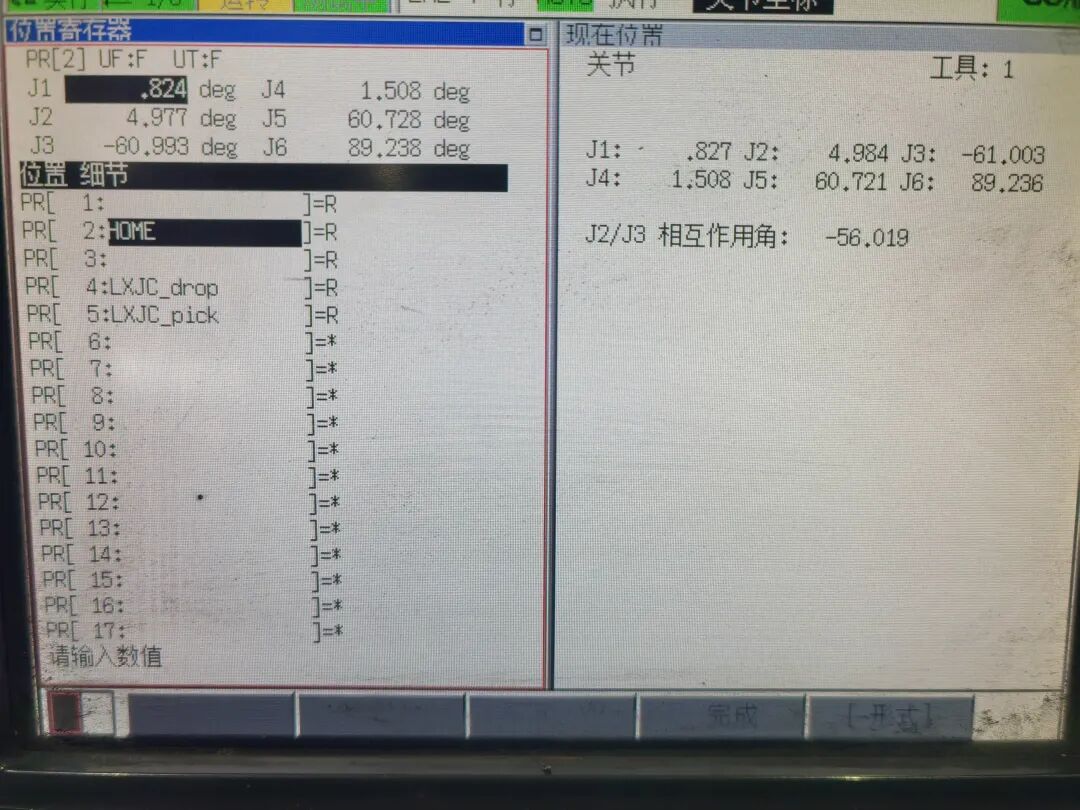
按F4可以显示当前记录的位置坐标,按F5可以切换坐标形式,直角或者关节。
关节坐标不随坐标系转换改变位置。


暂无评论内容