最新发布第2页
工业机器人编程与通讯教程 · 第2页
ROS引导ABB机器人运动仿真测试
教程:配置 VMware (仅主机模式) + Ubuntu 18.04 + ROS,实现对 ABB RobotStudio 仿真机器人的运动控制。含网络设置、abb_driver 及 Catkin 工作区配置详解。
 2025年7月7日
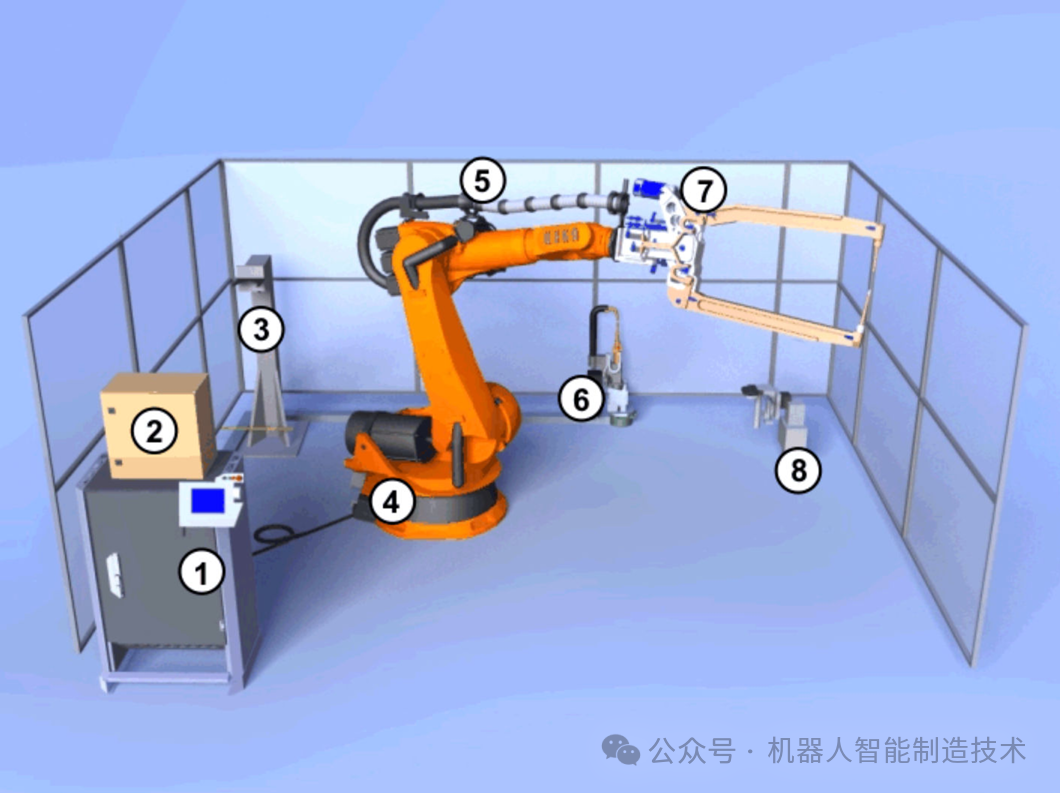
KUKA机器人选项包ServoGunBasic介绍及焊钳配置
KUKA ServoGun Basic焊钳调试需要准备什么?整理版本匹配、WorkVisual项目、焊接计时器参数来源、开口及作用力校准与补偿验证流程,区分不同ServoGun软件包。
2026年9月18日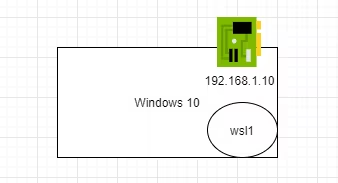
wsl安装ROS引导ABB机器人运动
指南:使用 WSL1 (网络配置比WSL2更简单) 安装 ROS,成功通过 127.0.0.1 连接 ABB RobotStudio 并引导机器人运动。解决在 Windows 上运行 ROS 与 ABB 仿真的通讯难题。
2025年7月7日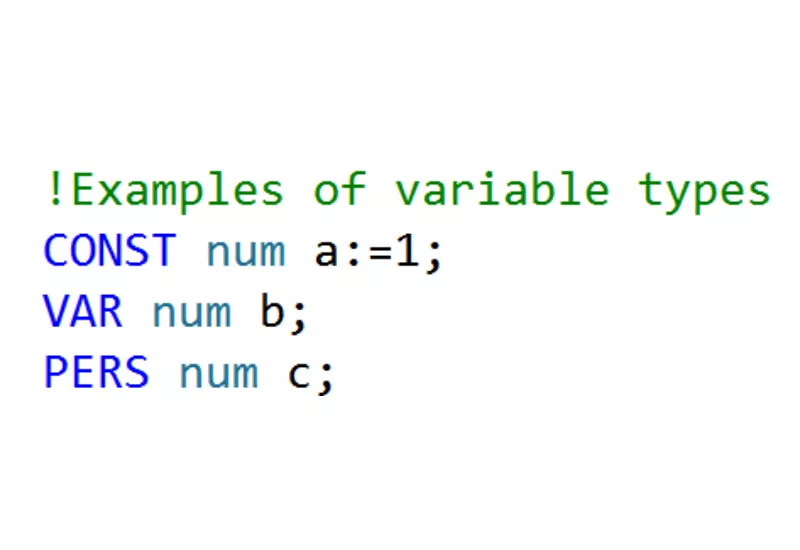
ABB机器人数据声明三种类型
详解 ABB RAPID 数据类型:CONST (常量,不可改)、VAR (变量,指针重置丢失)、PERS (可变量,持久保持,可跨任务)。理解三者区别,优化机器人程序。
2025年7月10日


zuodianshier
2026年9月13日0
时间有点久,还需要吗