最新发布第2页
工业机器人编程与通讯教程 · 第2页
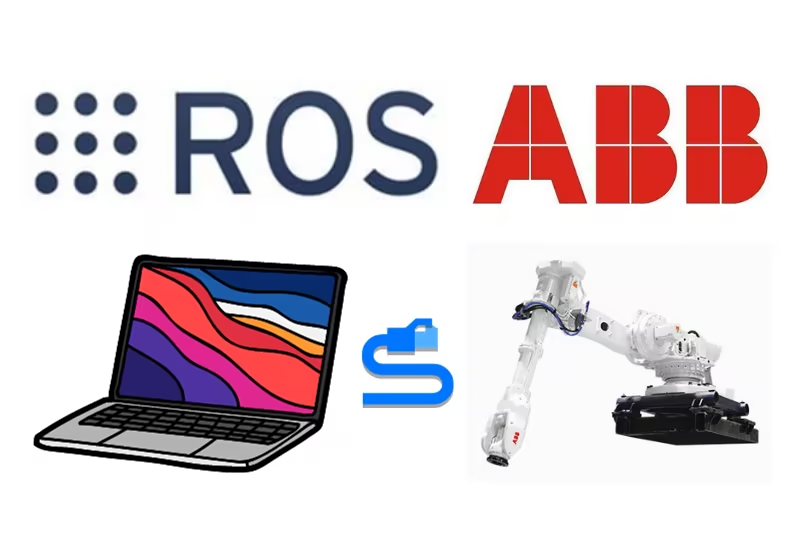
ROS引导ABB机器人运动仿真测试
教程:配置 VMware (仅主机模式) + Ubuntu 18.04 + ROS,实现对 ABB RobotStudio 仿真机器人的运动控制。含网络设置、abb_driver 及 Catkin 工作区配置详解。
 2025年7月7日
ABB通讯-profinet传输正负整数及浮点数
修正版 ABB RAPID 代码:实现 Profinet 传输浮点数和正负整数 (Float/DINT/INT/SINT)。解决机器人发送32位数据错误,提供字节拆分发送 senddata 示例。
2025年7月9日
FANUC机器人系统运行速度设置
FANUC机器人速度偏低或倍率无法调整时应检查什么?区分程序指令速度、运行倍率与系统限制,说明核对控制模式、变量版本和重启要求的方法,避免把倍率当作实际速度。
2026年9月16日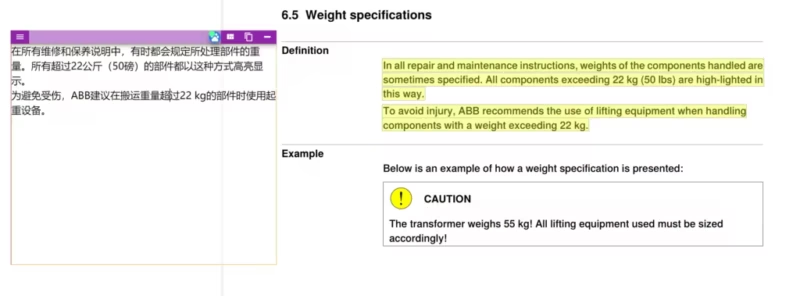
阅读英语文档的翻译软件–CopyTranslator
机器人/PLC工程师还在愁英语PDF翻译?试试CopyTranslator!开源无广告、轻量级,Ctrl+C复制即翻译,支持更换翻译源。告别臃肿,高效阅读。
2025年7月9日


zuodianshier
2026年9月13日0
时间有点久,还需要吗