最新发布第2页
工业机器人编程与通讯教程 · 第2页
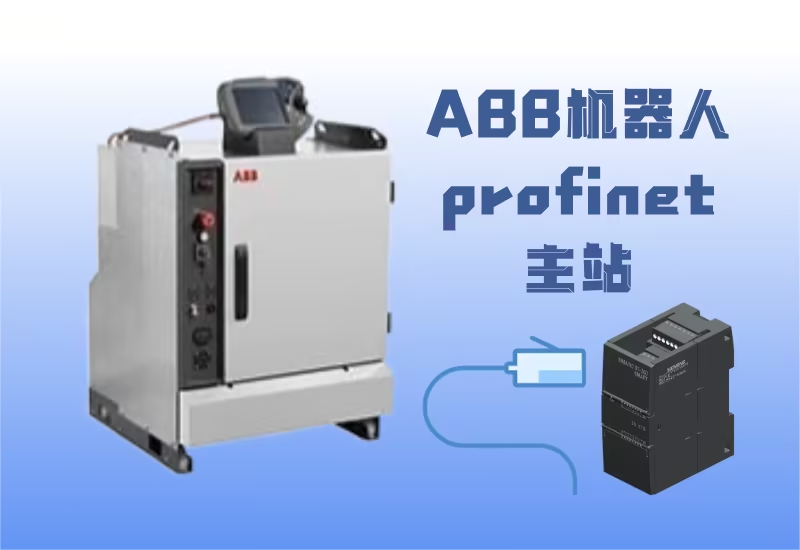
ABB通讯-profinet主站与西门子s7-200smart通讯
使用 RobotStudio (替代旧工具) 配置 ABB 机器人为 Profinet 主站,连接西门子 S7-200 SMART PLC。详解 GSDML 生成导入与 RobotStudio 设置步骤。
 2025年7月9日
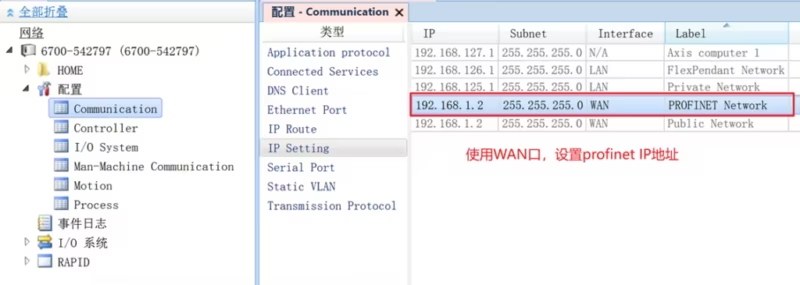
ABB机器人nfs、socket、robotstudio远程及profinet共用X6-WAN口
配置指南:使 ABB 机器人 X6 WAN 口同时支持 Profinet 和 NFS/Socket/RobotStudio 连接。详解公共网络设置、IP规则、所需选项 (616-1, 614-1) 及常见问题。
2025年7月10日
ABB通讯-profinet传输正负整数及浮点数
修正版 ABB RAPID 代码:实现 Profinet 传输浮点数和正负整数 (Float/DINT/INT/SINT)。解决机器人发送32位数据错误,提供字节拆分发送 senddata 示例。
2025年7月9日
发那科(FANUC)机器人,如何设置HOME点,基准点,并存储在位置存储器
FANUC机器人HOME点、基准点与PR位置寄存器分别有什么作用?介绍基准位置记录、到位输出检查及回原点路径验证,帮助区分位置判断和运动目标,避免仅凭到位信号判断回程安全。
2026年9月16日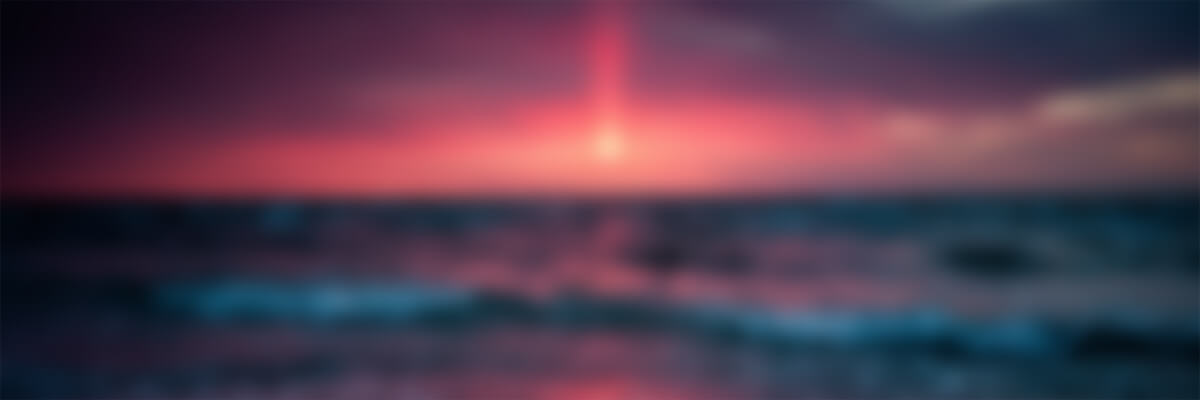


zuodianshier
2026年9月13日0
时间有点久,还需要吗