最新发布第2页
工业机器人编程与通讯教程 · 第2页
ABB通讯-profinet主站与西门子s7-200smart通讯
使用 RobotStudio (替代旧工具) 配置 ABB 机器人为 Profinet 主站,连接西门子 S7-200 SMART PLC。详解 GSDML 生成导入与 RobotStudio 设置步骤。
 2025年7月9日
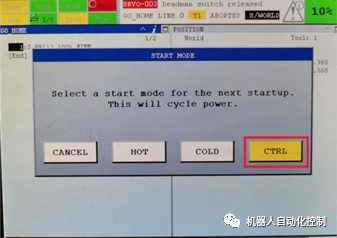
FANUC机器人系统运行速度设置
FANUC机器人速度偏低或倍率无法调整时应检查什么?区分程序指令速度、运行倍率与系统限制,说明核对控制模式、变量版本和重启要求的方法,避免把倍率当作实际速度。
2026年9月16日
ROS引导ABB机器人运动仿真测试
教程:配置 VMware (仅主机模式) + Ubuntu 18.04 + ROS,实现对 ABB RobotStudio 仿真机器人的运动控制。含网络设置、abb_driver 及 Catkin 工作区配置详解。
2025年7月7日
ROS机器人操作系统介绍及wsl2安装ROS
介绍 ROS 机器人操作系统及其起源,并提供 Windows 下 WSL2 (Ubuntu 18.04) 安装 ROS Melodic 的详细步骤,含 MobaXterm 图形界面配置及测试。
2025年7月7日


zuodianshier
2026年9月13日0
时间有点久,还需要吗