最新发布第2页
工业机器人编程与通讯教程 · 第2页
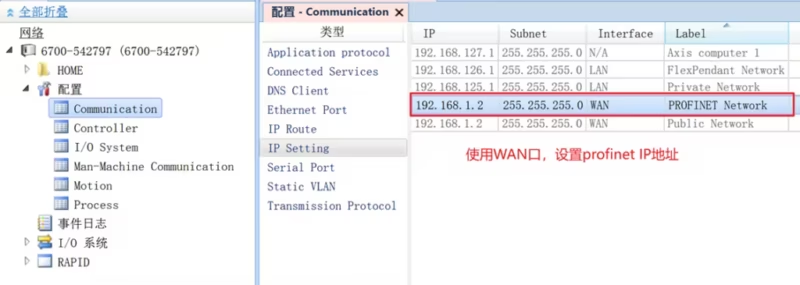
ABB机器人nfs、socket、robotstudio远程及profinet共用X6-WAN口
配置指南:使 ABB 机器人 X6 WAN 口同时支持 Profinet 和 NFS/Socket/RobotStudio 连接。详解公共网络设置、IP规则、所需选项 (616-1, 614-1) 及常见问题。
 2025年7月10日
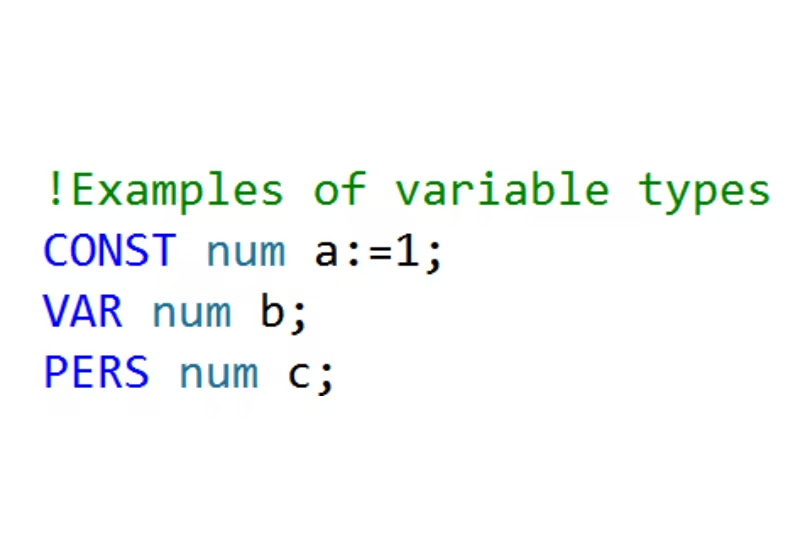
ABB机器人数据声明三种类型
详解 ABB RAPID 数据类型:CONST (常量,不可改)、VAR (变量,指针重置丢失)、PERS (可变量,持久保持,可跨任务)。理解三者区别,优化机器人程序。
2025年7月10日
FANUC机器人系统运行速度设置
FANUC机器人速度偏低或倍率无法调整时应检查什么?区分程序指令速度、运行倍率与系统限制,说明核对控制模式、变量版本和重启要求的方法,避免把倍率当作实际速度。
2026年9月16日
ABB机器人socket通讯的3种方式及解析详解
详解 ABB Socket通讯3种方式:用 RAPID 处理 String(字符串), Byte(字节数组), RawData(二进制)。含代码示例,重点解析 RawData 收发(包头/分包)机制。
2025年7月9日


zuodianshier
2026年9月13日0
时间有点久,还需要吗