工业机器人编程与通讯教程
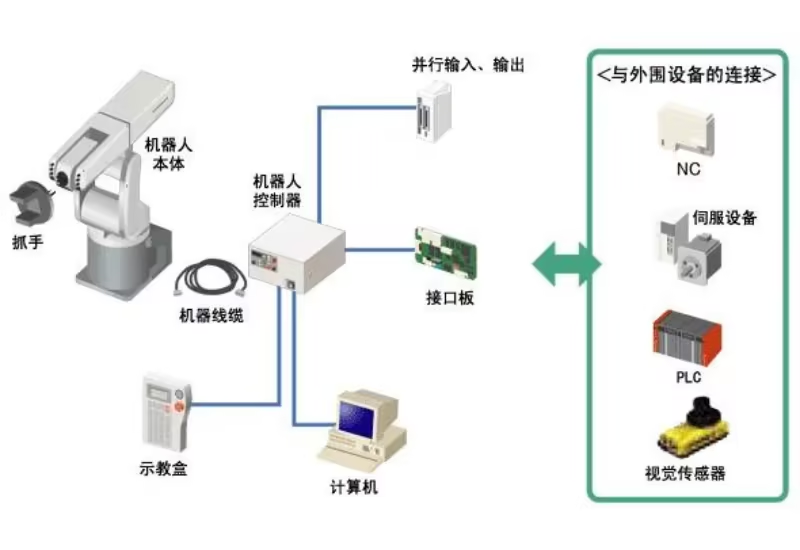
工业机器人系统介绍及ABB、KUKA、FANUC选型比较
解析工业机器人系统架构,详细对比 ABB、KUKA、FANUC 在控制器 (IRC5/KR C4/R-30iA)、系统 (VxWorks)、编程 (Rapid/KRL/KAREL)、开放性及优缺点,为机器人选型提供参考。
 2025年7月9日
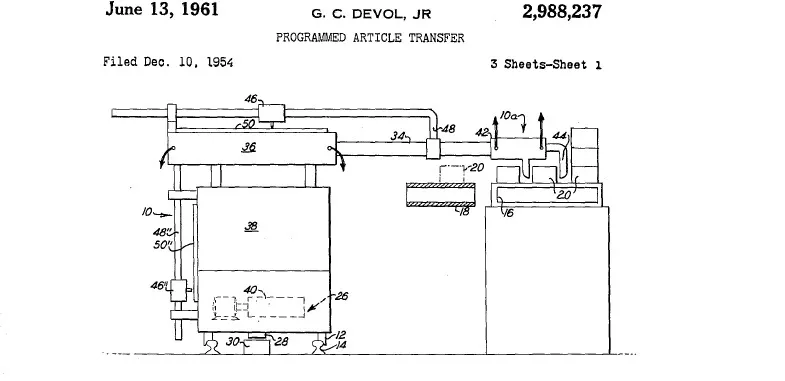
工业机器人发展史,上世纪70年代至今
回顾工业机器人发展史:从 Unimate 液压臂诞生,PUMA 电动臂突破,到 ABB/KUKA/FANUC 等欧日品牌崛起,了解关键技术、公司与市场变迁。
2025年7月7日
wsl安装ROS引导ABB机器人运动
指南:使用 WSL1 (网络配置比WSL2更简单) 安装 ROS,成功通过 127.0.0.1 连接 ABB RobotStudio 并引导机器人运动。解决在 Windows 上运行 ROS 与 ABB 仿真的通讯难题。
2025年7月7日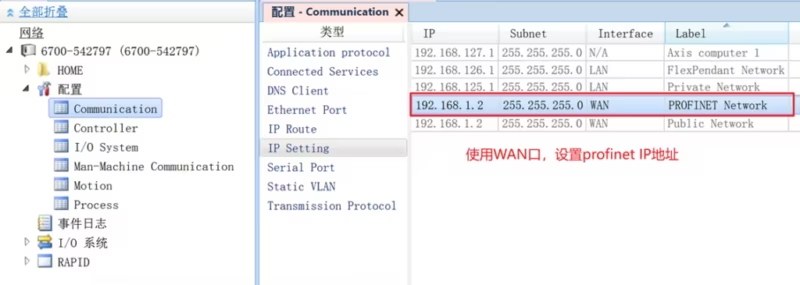
ABB机器人nfs、socket、robotstudio远程及profinet共用X6-WAN口
配置指南:使 ABB 机器人 X6 WAN 口同时支持 Profinet 和 NFS/Socket/RobotStudio 连接。详解公共网络设置、IP规则、所需选项 (616-1, 614-1) 及常见问题。
2025年7月10日
FANUC机器人系统运行速度设置
FANUC机器人速度偏低或倍率无法调整时应检查什么?区分程序指令速度、运行倍率与系统限制,说明核对控制模式、变量版本和重启要求的方法,避免把倍率当作实际速度。
2026年9月16日
ROS引导ABB机器人运动仿真测试
教程:配置 VMware (仅主机模式) + Ubuntu 18.04 + ROS,实现对 ABB RobotStudio 仿真机器人的运动控制。含网络设置、abb_driver 及 Catkin 工作区配置详解。
2025年7月7日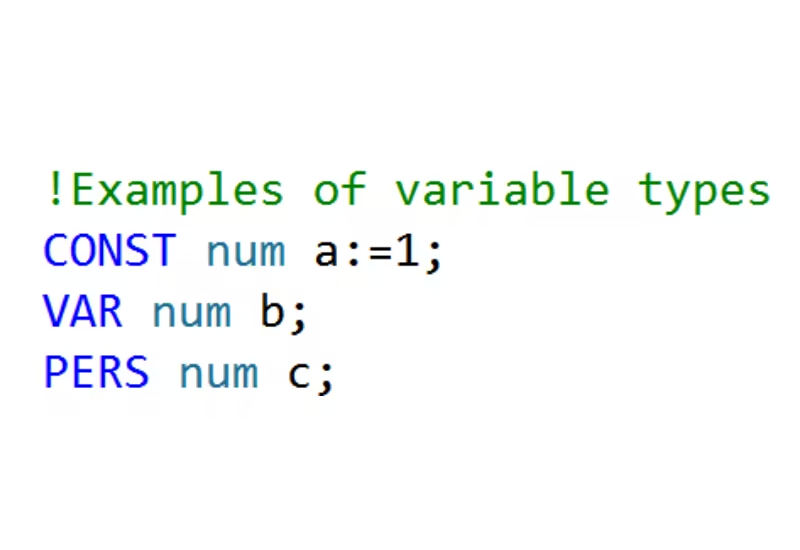
ABB机器人数据声明三种类型
详解 ABB RAPID 数据类型:CONST (常量,不可改)、VAR (变量,指针重置丢失)、PERS (可变量,持久保持,可跨任务)。理解三者区别,优化机器人程序。
2025年7月10日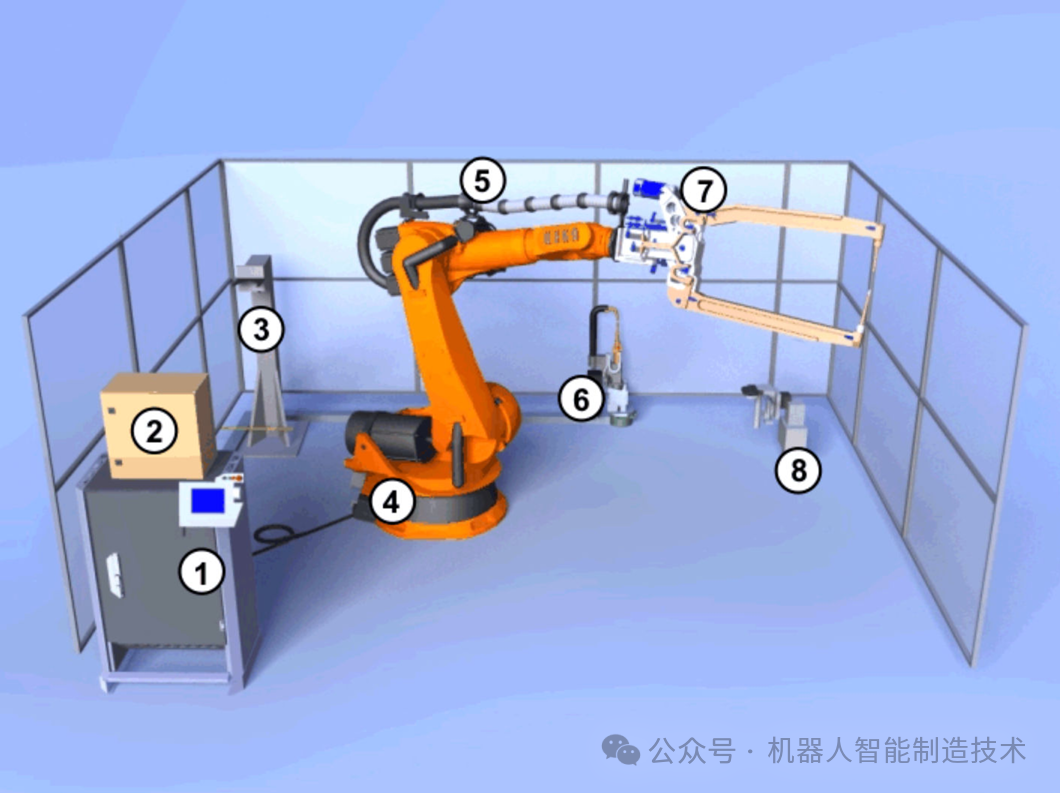
KUKA机器人选项包ServoGunBasic介绍及焊钳配置
KUKA ServoGun Basic焊钳调试需要准备什么?整理版本匹配、WorkVisual项目、焊接计时器参数来源、开口及作用力校准与补偿验证流程,区分不同ServoGun软件包。
2026年9月18日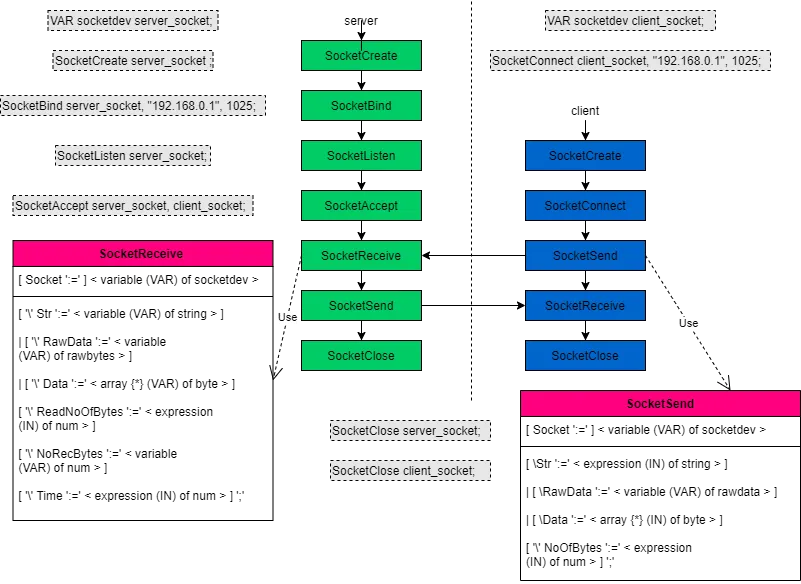
ABB机器人socket通讯的3种方式及解析详解
详解 ABB Socket通讯3种方式:用 RAPID 处理 String(字符串), Byte(字节数组), RawData(二进制)。含代码示例,重点解析 RawData 收发(包头/分包)机制。
2025年7月9日
ABB通讯-profinet传输正负整数及浮点数
修正版 ABB RAPID 代码:实现 Profinet 传输浮点数和正负整数 (Float/DINT/INT/SINT)。解决机器人发送32位数据错误,提供字节拆分发送 senddata 示例。
2025年7月9日


zuodianshier
2026年9月13日0
时间有点久,还需要吗