最新发布第2页
工业机器人编程与通讯教程 · 第2页
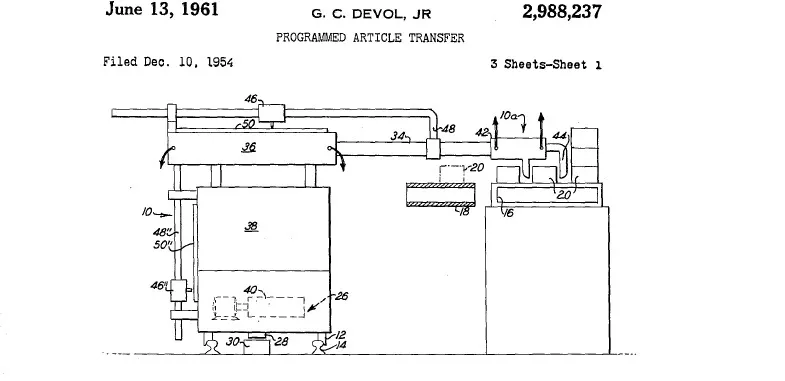
工业机器人发展史,上世纪70年代至今
回顾工业机器人发展史:从 Unimate 液压臂诞生,PUMA 电动臂突破,到 ABB/KUKA/FANUC 等欧日品牌崛起,了解关键技术、公司与市场变迁。
 2025年7月7日
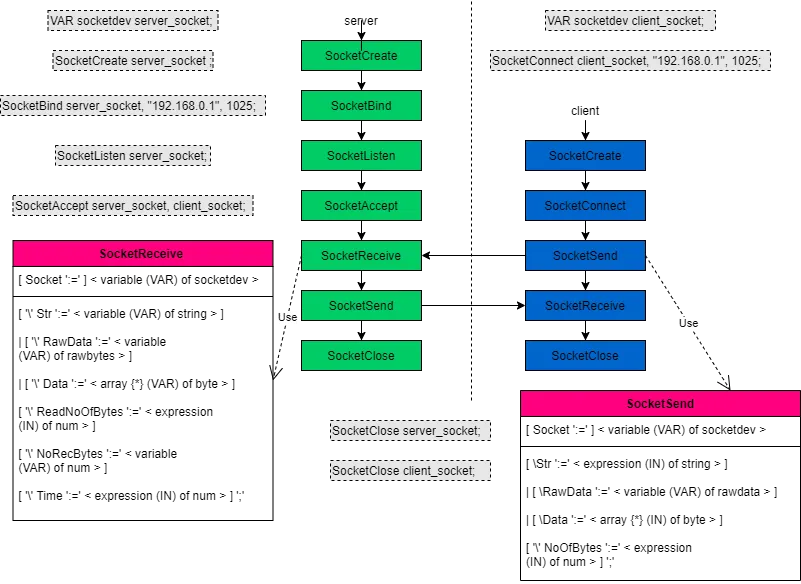
ABB机器人socket通讯的3种方式及解析详解
详解 ABB Socket通讯3种方式:用 RAPID 处理 String(字符串), Byte(字节数组), RawData(二进制)。含代码示例,重点解析 RawData 收发(包头/分包)机制。
2025年7月9日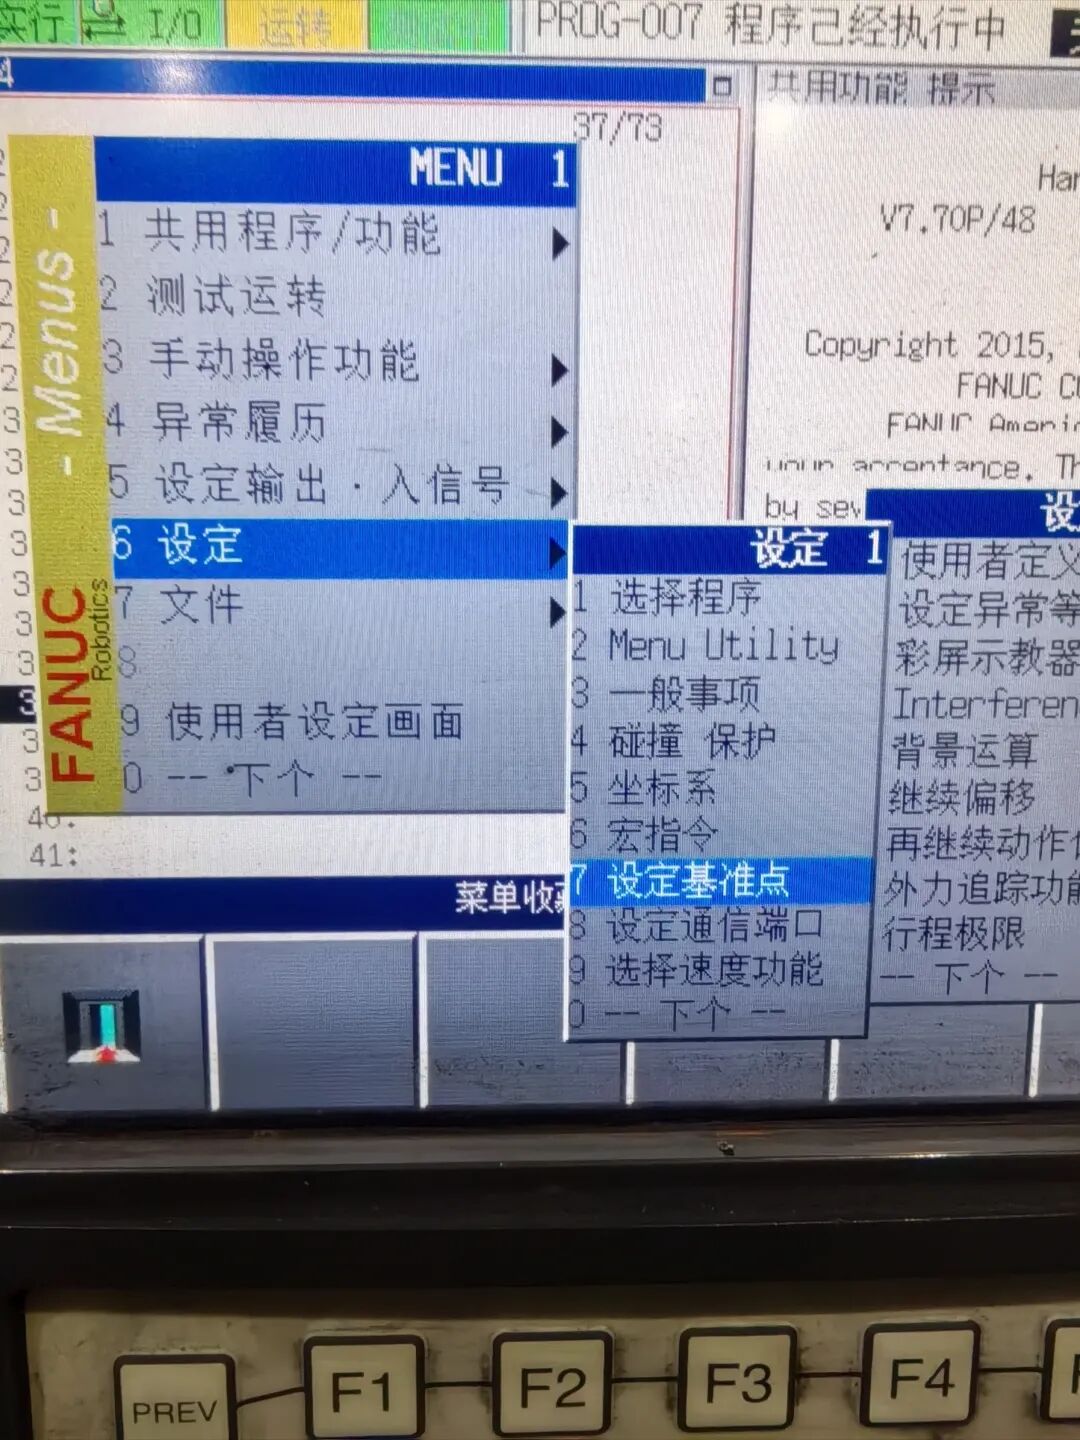
发那科(FANUC)机器人,如何设置HOME点,基准点,并存储在位置存储器
FANUC机器人HOME点、基准点与PR位置寄存器分别有什么作用?介绍基准位置记录、到位输出检查及回原点路径验证,帮助区分位置判断和运动目标,避免仅凭到位信号判断回程安全。
2026年9月16日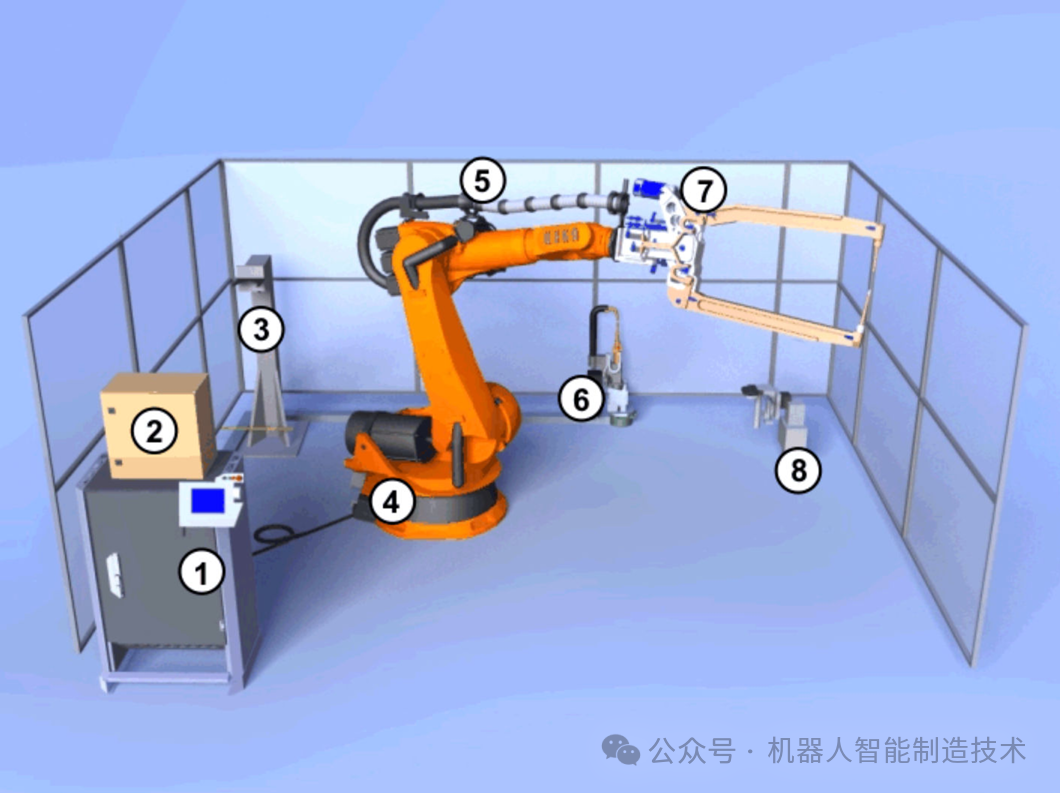
KUKA机器人选项包ServoGunBasic介绍及焊钳配置
KUKA ServoGun Basic焊钳调试需要准备什么?整理版本匹配、WorkVisual项目、焊接计时器参数来源、开口及作用力校准与补偿验证流程,区分不同ServoGun软件包。
2026年9月18日


zuodianshier
2026年9月13日0
时间有点久,还需要吗