最新发布第2页
工业机器人编程与通讯教程 · 第2页
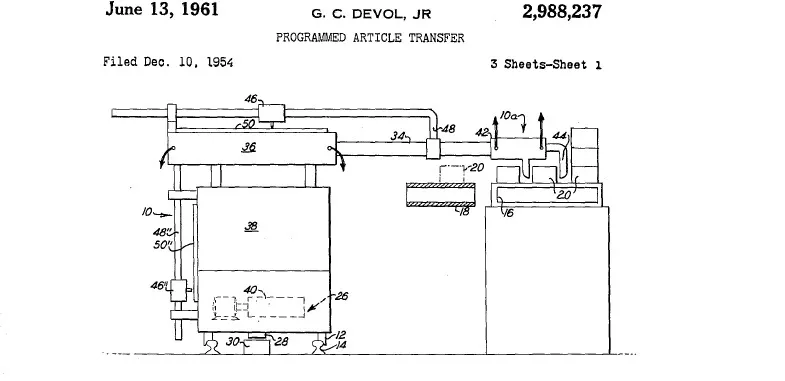
工业机器人发展史,上世纪70年代至今
回顾工业机器人发展史:从 Unimate 液压臂诞生,PUMA 电动臂突破,到 ABB/KUKA/FANUC 等欧日品牌崛起,了解关键技术、公司与市场变迁。
 2025年7月7日
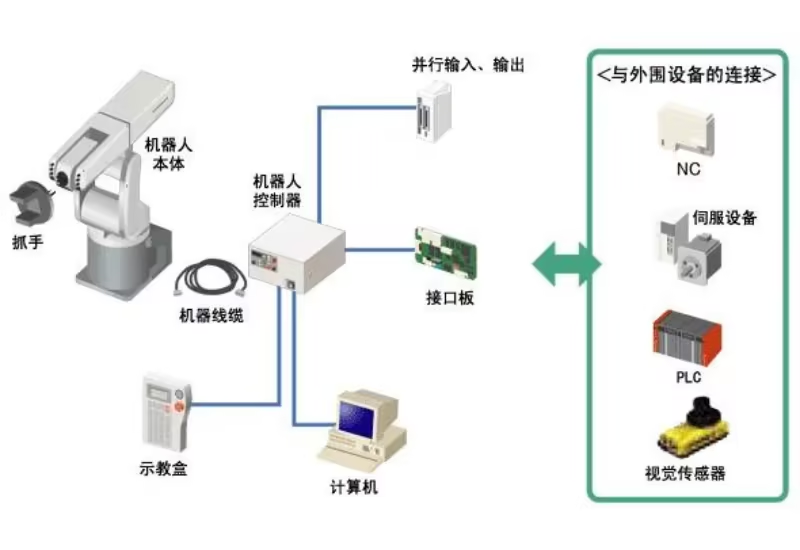
工业机器人系统介绍及ABB、KUKA、FANUC选型比较
解析工业机器人系统架构,详细对比 ABB、KUKA、FANUC 在控制器 (IRC5/KR C4/R-30iA)、系统 (VxWorks)、编程 (Rapid/KRL/KAREL)、开放性及优缺点,为机器人选型提供参考。
2025年7月9日
FANUC机器人系统运行速度设置
FANUC机器人速度偏低或倍率无法调整时应检查什么?区分程序指令速度、运行倍率与系统限制,说明核对控制模式、变量版本和重启要求的方法,避免把倍率当作实际速度。
2026年9月16日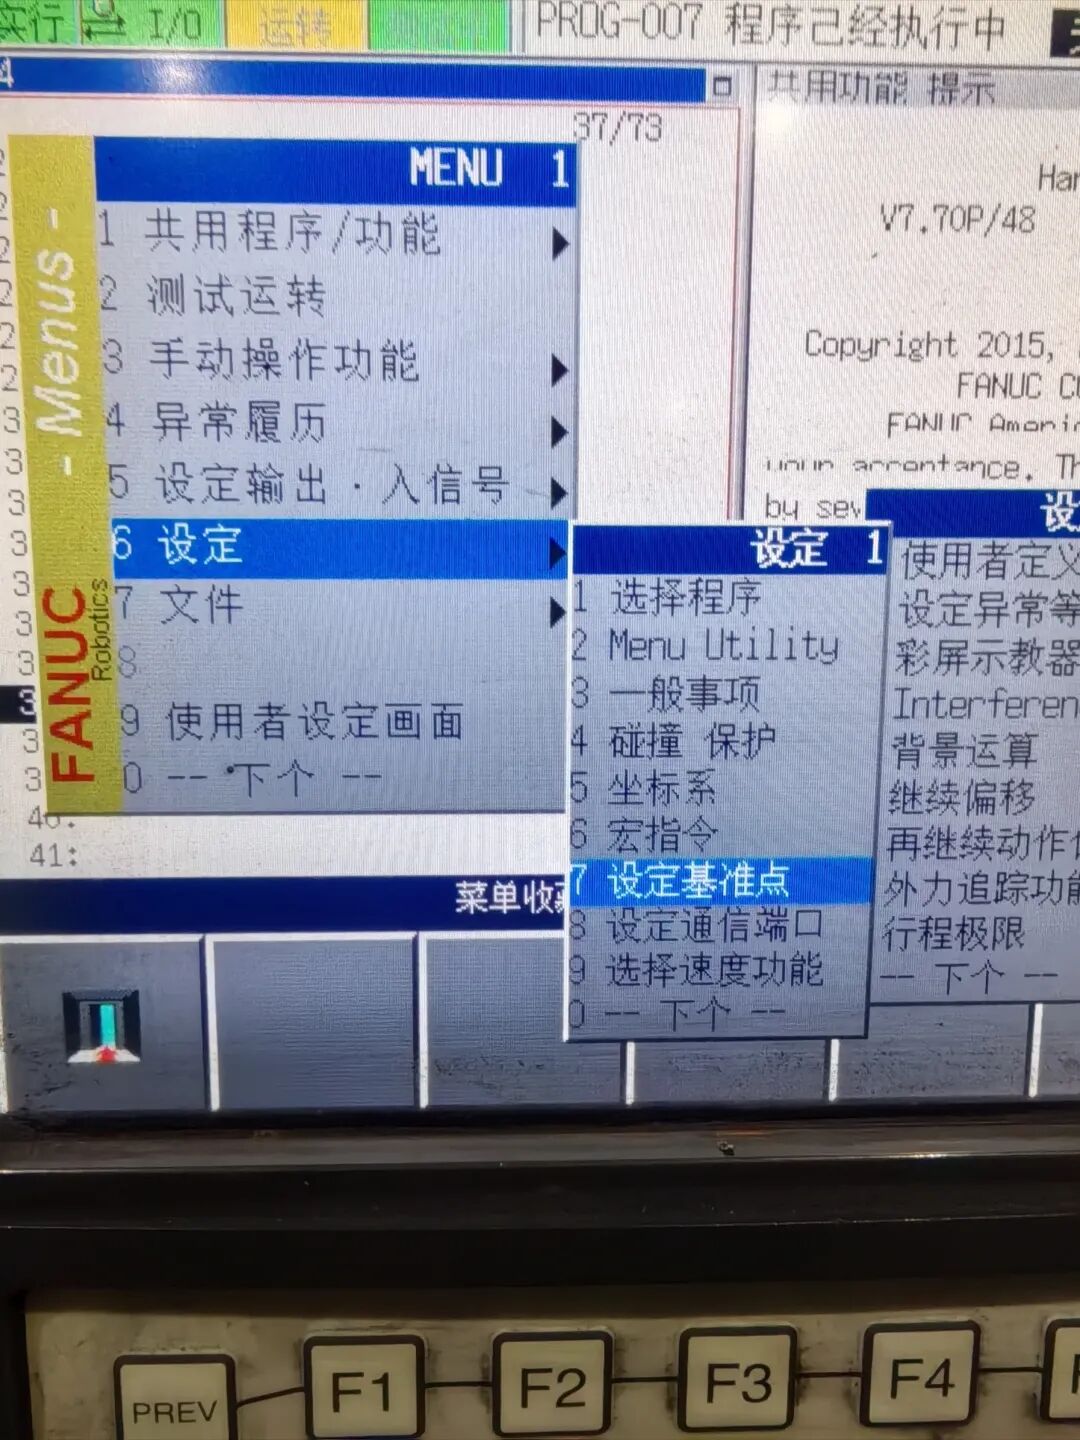
发那科(FANUC)机器人,如何设置HOME点,基准点,并存储在位置存储器
FANUC机器人HOME点、基准点与PR位置寄存器分别有什么作用?介绍基准位置记录、到位输出检查及回原点路径验证,帮助区分位置判断和运动目标,避免仅凭到位信号判断回程安全。
2026年9月16日


zuodianshier
2026年9月13日0
时间有点久,还需要吗