最新发布第2页
工业机器人编程与通讯教程 · 第2页
ROS机器人操作系统介绍及wsl2安装ROS
介绍 ROS 机器人操作系统及其起源,并提供 Windows 下 WSL2 (Ubuntu 18.04) 安装 ROS Melodic 的详细步骤,含 MobaXterm 图形界面配置及测试。
 2025年7月7日
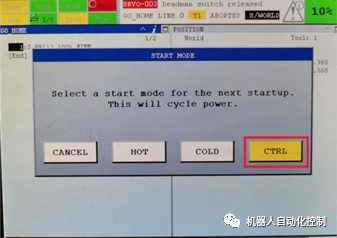
FANUC机器人系统运行速度设置
FANUC机器人速度偏低或倍率无法调整时应检查什么?区分程序指令速度、运行倍率与系统限制,说明核对控制模式、变量版本和重启要求的方法,避免把倍率当作实际速度。
2026年9月16日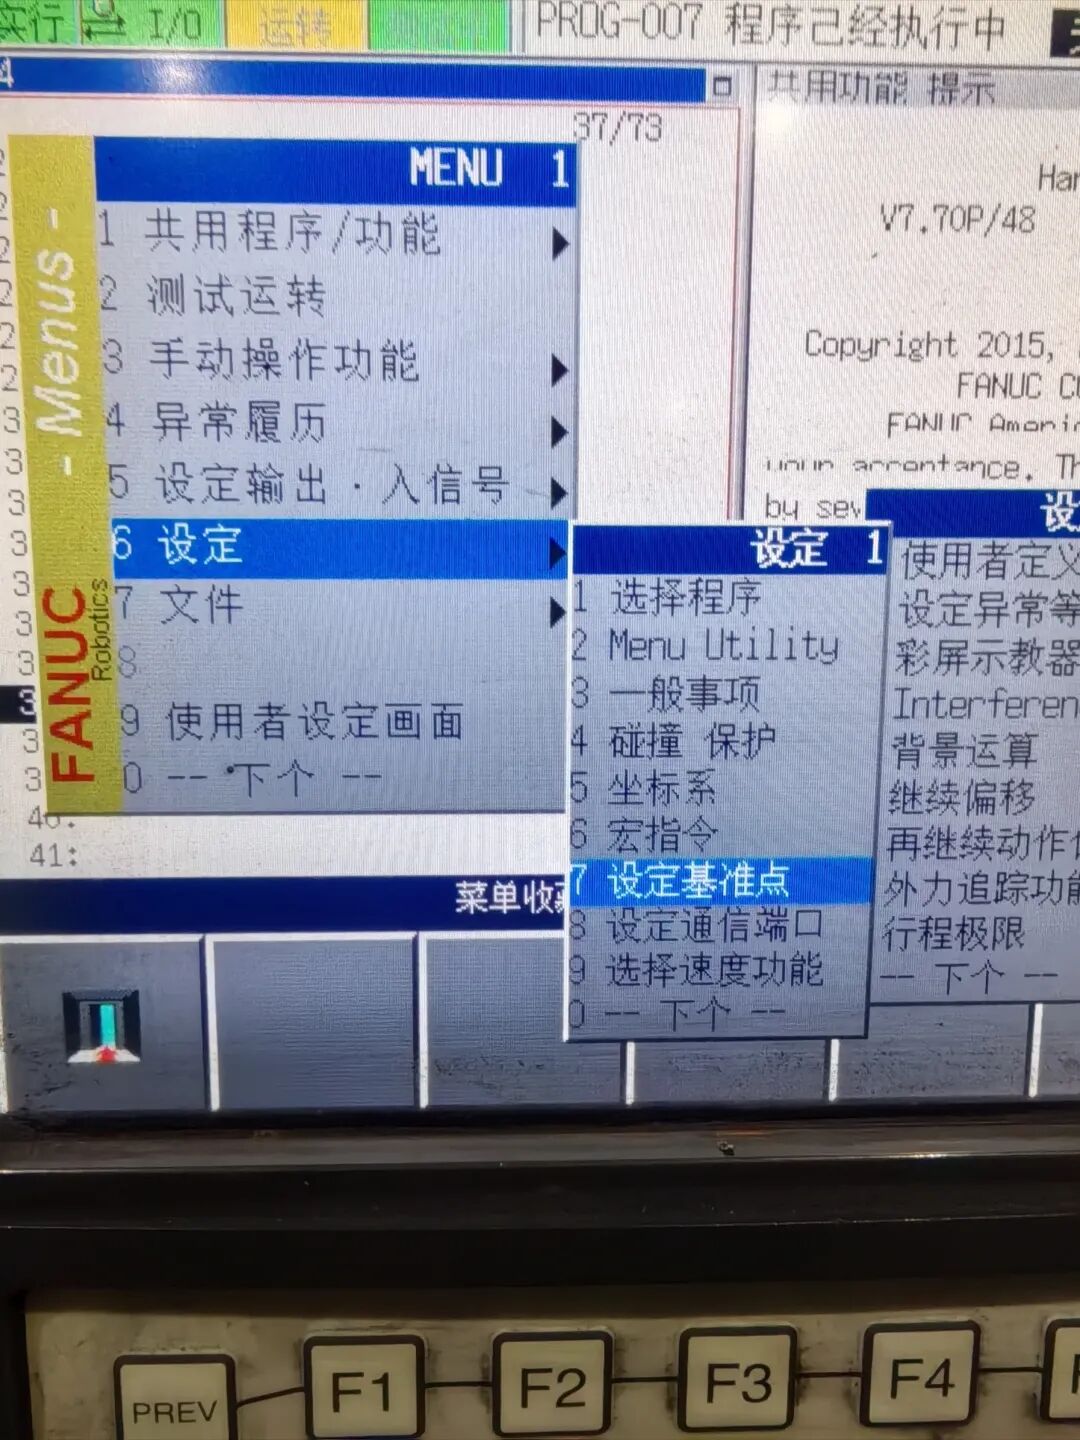
发那科(FANUC)机器人,如何设置HOME点,基准点,并存储在位置存储器
FANUC机器人HOME点、基准点与PR位置寄存器分别有什么作用?介绍基准位置记录、到位输出检查及回原点路径验证,帮助区分位置判断和运动目标,避免仅凭到位信号判断回程安全。
2026年9月16日
ROS引导ABB机器人运动仿真测试
教程:配置 VMware (仅主机模式) + Ubuntu 18.04 + ROS,实现对 ABB RobotStudio 仿真机器人的运动控制。含网络设置、abb_driver 及 Catkin 工作区配置详解。
2025年7月7日

zuodianshier
2026年9月13日0
时间有点久,还需要吗