工业机器人编程与通讯教程
ROS机器人操作系统介绍及wsl2安装ROS
介绍 ROS 机器人操作系统及其起源,并提供 Windows 下 WSL2 (Ubuntu 18.04) 安装 ROS Melodic 的详细步骤,含 MobaXterm 图形界面配置及测试。
 2025年7月7日
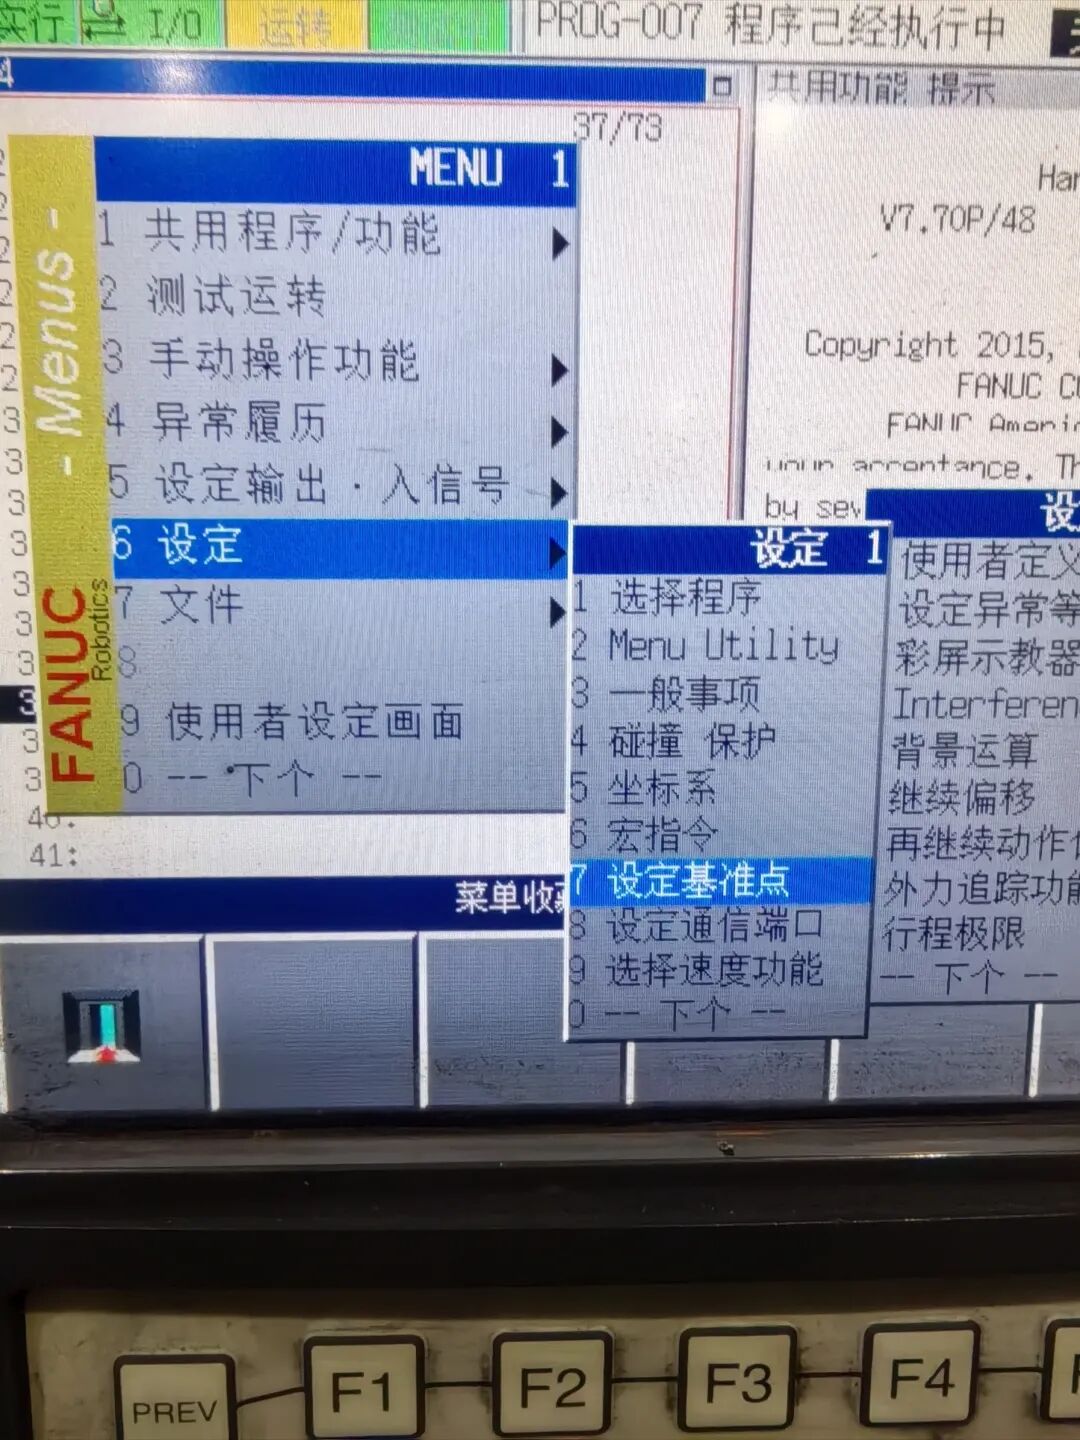
发那科(FANUC)机器人,如何设置HOME点,基准点,并存储在位置存储器
FANUC机器人HOME点、基准点与PR位置寄存器分别有什么作用?介绍基准位置记录、到位输出检查及回原点路径验证,帮助区分位置判断和运动目标,避免仅凭到位信号判断回程安全。
2026年9月16日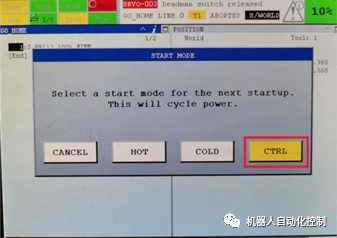
FANUC机器人系统运行速度设置
FANUC机器人速度偏低或倍率无法调整时应检查什么?区分程序指令速度、运行倍率与系统限制,说明核对控制模式、变量版本和重启要求的方法,避免把倍率当作实际速度。
2026年9月16日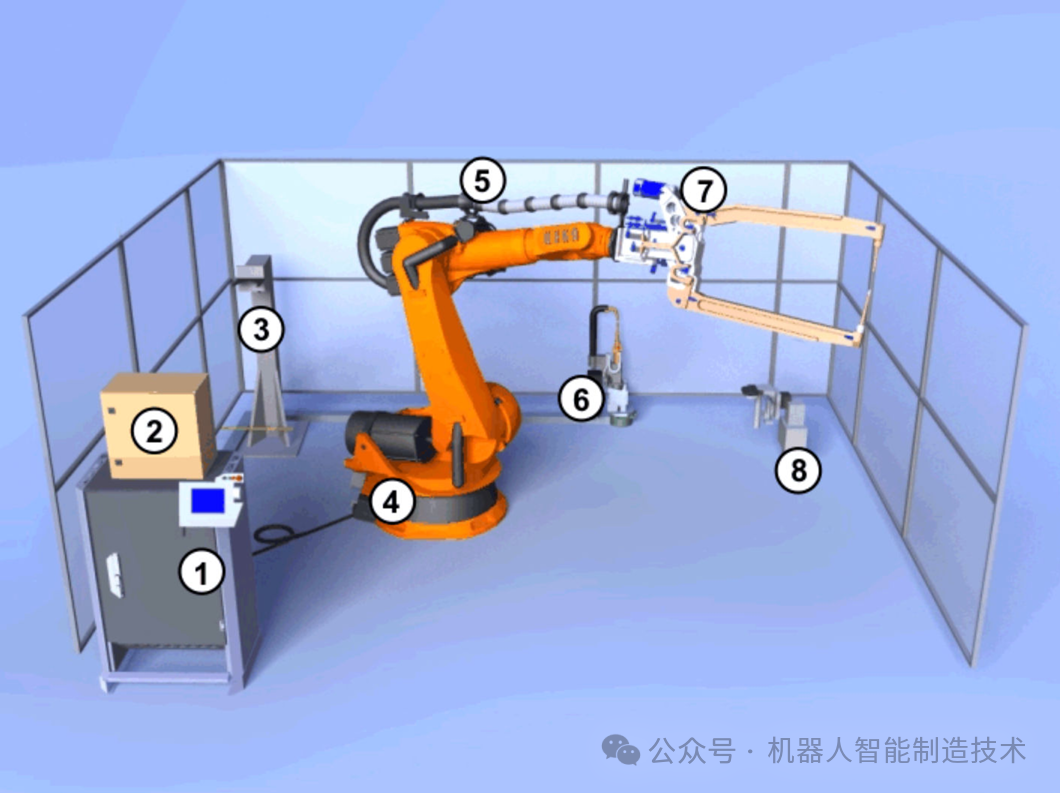
KUKA机器人选项包ServoGunBasic介绍及焊钳配置
KUKA ServoGun Basic焊钳调试需要准备什么?整理版本匹配、WorkVisual项目、焊接计时器参数来源、开口及作用力校准与补偿验证流程,区分不同ServoGun软件包。
2026年9月18日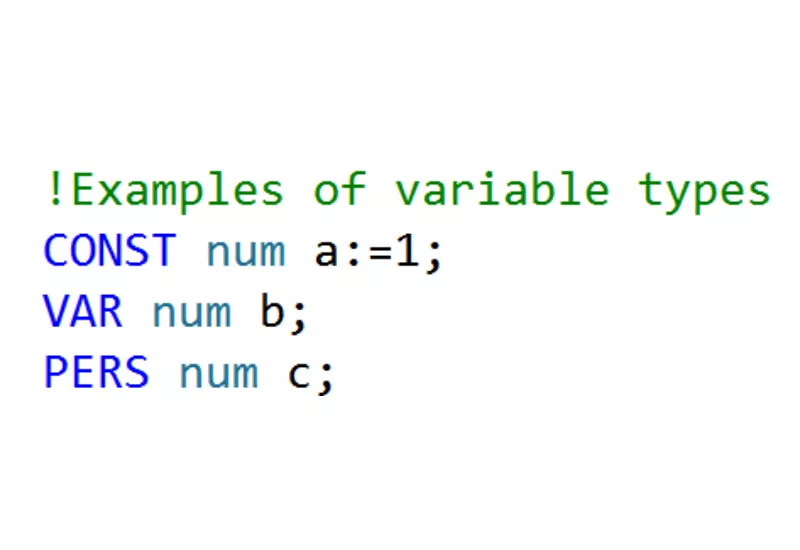
ABB机器人数据声明三种类型
详解 ABB RAPID 数据类型:CONST (常量,不可改)、VAR (变量,指针重置丢失)、PERS (可变量,持久保持,可跨任务)。理解三者区别,优化机器人程序。
2025年7月10日
ABB通讯-profinet传输正负整数及浮点数
修正版 ABB RAPID 代码:实现 Profinet 传输浮点数和正负整数 (Float/DINT/INT/SINT)。解决机器人发送32位数据错误,提供字节拆分发送 senddata 示例。
2025年7月9日
工业机器人发展史,上世纪70年代至今
回顾工业机器人发展史:从 Unimate 液压臂诞生,PUMA 电动臂突破,到 ABB/KUKA/FANUC 等欧日品牌崛起,了解关键技术、公司与市场变迁。
2025年7月7日
ABB通讯-profinet主站与西门子s7-200smart通讯
使用 RobotStudio (替代旧工具) 配置 ABB 机器人为 Profinet 主站,连接西门子 S7-200 SMART PLC。详解 GSDML 生成导入与 RobotStudio 设置步骤。
2025年7月9日
阅读英语文档的翻译软件–CopyTranslator
机器人/PLC工程师还在愁英语PDF翻译?试试CopyTranslator!开源无广告、轻量级,Ctrl+C复制即翻译,支持更换翻译源。告别臃肿,高效阅读。
2025年7月9日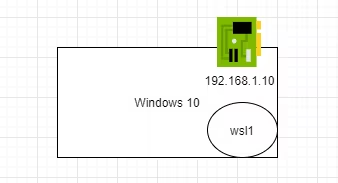
wsl安装ROS引导ABB机器人运动
指南:使用 WSL1 (网络配置比WSL2更简单) 安装 ROS,成功通过 127.0.0.1 连接 ABB RobotStudio 并引导机器人运动。解决在 Windows 上运行 ROS 与 ABB 仿真的通讯难题。
2025年7月7日


zuodianshier
2026年9月13日0
时间有点久,还需要吗