 zuodianshier
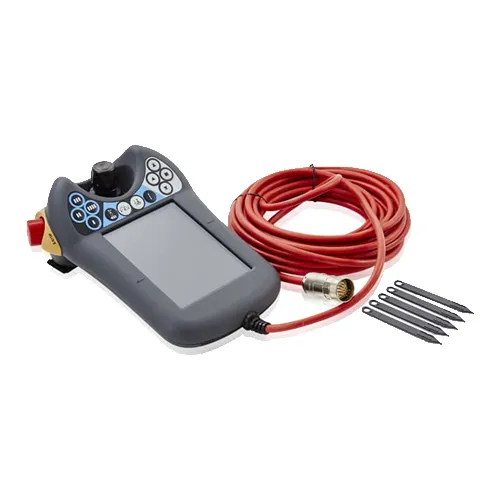
abb机器人示教器DSQC-679
查找 ABB 机器人示教器 DSQC-679?获取部件详情,订货号 3HAC028357-001。此型号标配 7 米连接线缆,是兼容 ABB 机器人系统的关键控制单元。
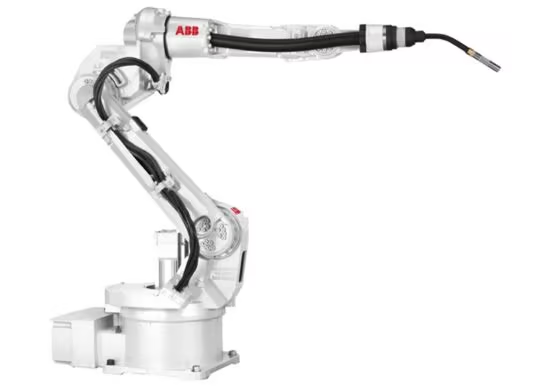
ABB机器人irb1520ID产品介绍及三维模型下载
查找 ABB IRB 1520ID 专用弧焊机器人?获取详细产品介绍、规格 (4kg 负载/1500mm 臂展)、集成线缆包 (ID) 特点,并下载官方产品规格文档与三维 CAD 模型。支持地面及倒置安装。
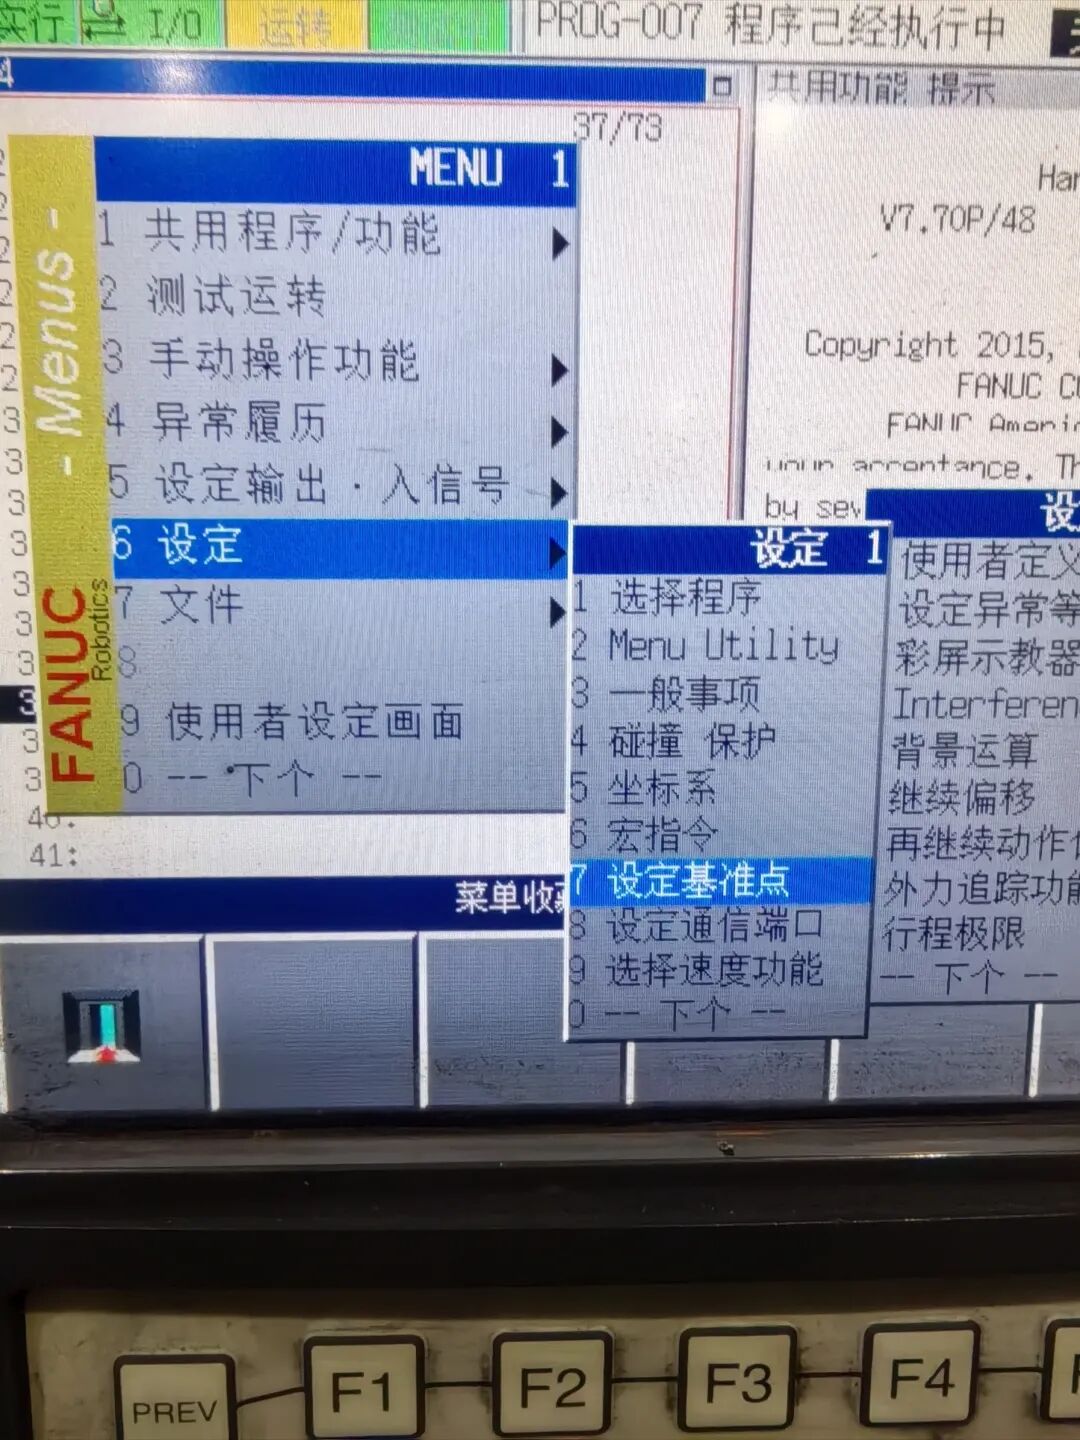
发那科(FANUC)机器人,如何设置HOME点,基准点,并存储在位置存储器
FANUC机器人HOME点、基准点与PR位置寄存器分别有什么作用?介绍基准位置记录、到位输出检查及回原点路径验证,帮助区分位置判断和运动目标,避免仅凭到位信号判断回程安全。
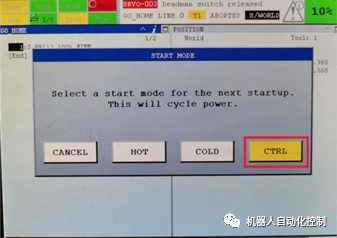
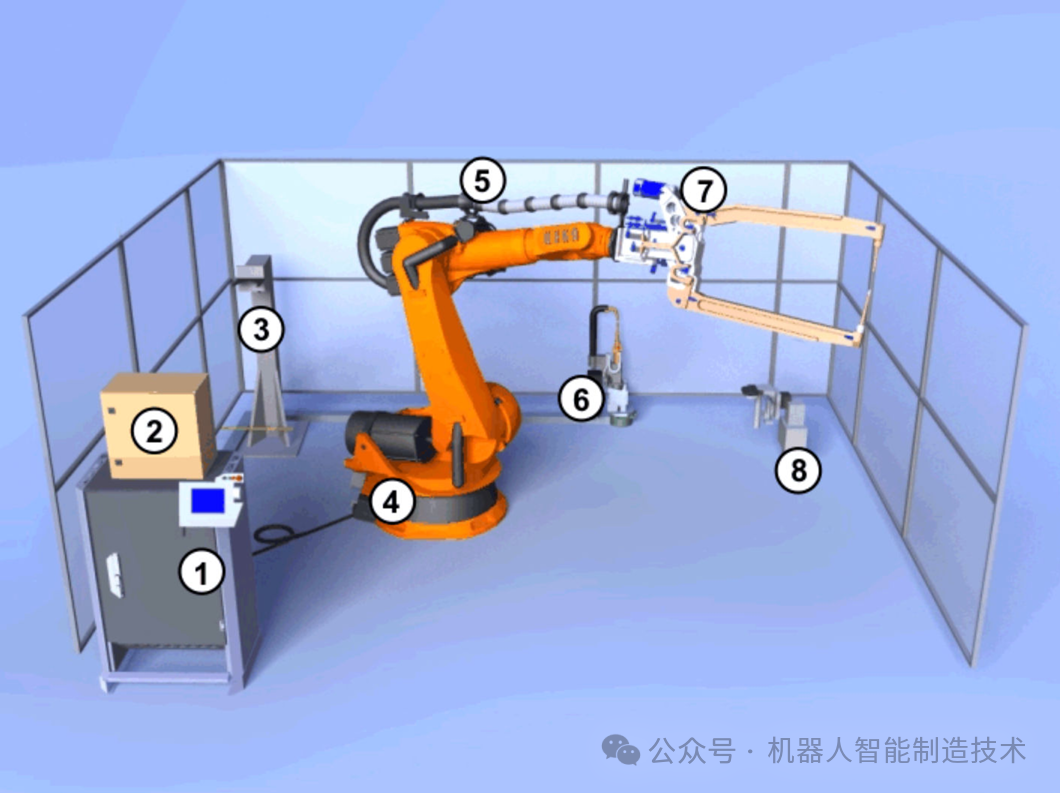
KUKA机器人选项包ServoGunBasic介绍及焊钳配置
KUKA ServoGun Basic焊钳调试需要准备什么?整理版本匹配、WorkVisual项目、焊接计时器参数来源、开口及作用力校准与补偿验证流程,区分不同ServoGun软件包。
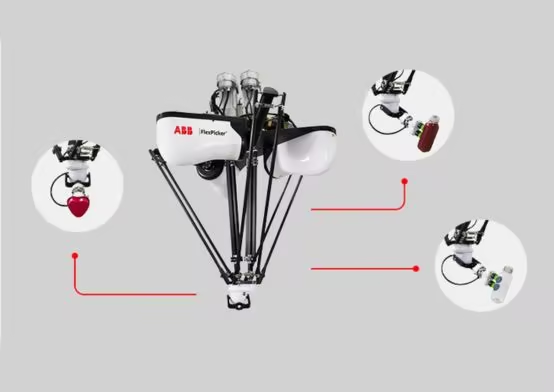
ABB机器人irb365蜘蛛式Delta机器人产品介绍及三维模型下载
探索 ABB IRB 365,一款高性能的 10kg 负载蜘蛛式 Delta 机器人。提供 1.2m 和 1.45m 臂展选项,具有灵活的安装方式和 IP54/IP67/Foundry Plus 防护选项。下载产品文档和三维模型。
ROS机器人操作系统介绍及wsl2安装ROS
介绍 ROS 机器人操作系统及其起源,并提供 Windows 下 WSL2 (Ubuntu 18.04) 安装 ROS Melodic 的详细步骤,含 MobaXterm 图形界面配置及测试。
ROS引导ABB机器人运动仿真测试
教程:配置 VMware (仅主机模式) + Ubuntu 18.04 + ROS,实现对 ABB RobotStudio 仿真机器人的运动控制。含网络设置、abb_driver 及 Catkin 工作区配置详解。
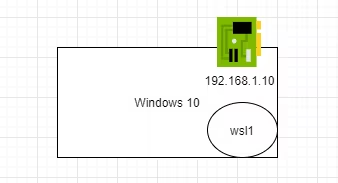
wsl安装ROS引导ABB机器人运动
指南:使用 WSL1 (网络配置比WSL2更简单) 安装 ROS,成功通过 127.0.0.1 连接 ABB RobotStudio 并引导机器人运动。解决在 Windows 上运行 ROS 与 ABB 仿真的通讯难题。
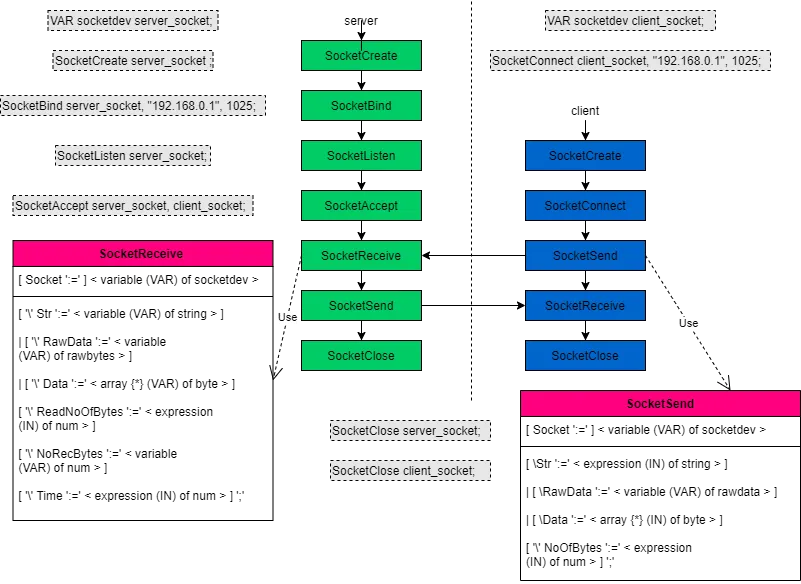
ABB机器人socket通讯的3种方式及解析详解
详解 ABB Socket通讯3种方式:用 RAPID 处理 String(字符串), Byte(字节数组), RawData(二进制)。含代码示例,重点解析 RawData 收发(包头/分包)机制。
